侧边栏壁纸
博主头像
GrantLi

你我山前没相见 山后别相逢

  • 累计撰写 53 篇文章
  • 累计创建 26 个标签
  • 累计收到 3 条评论

目 录CONTENT

文章目录

机器人运动控制:目标位姿与倒立摆示例索引

GrantLi
2023-03-11 / 0 评论 / 0 点赞 / 290 阅读 / 0 字 / 正在检测是否收录...

本文按原有 move_to_pose 和 inverted_pendulum 两个条目整理运动控制资料。阅读顺序是先确认任务,再查原理和已有示意;空白章节仍需补充可靠材料,不将其包装成完成的实验教程。

解决问题

方法论

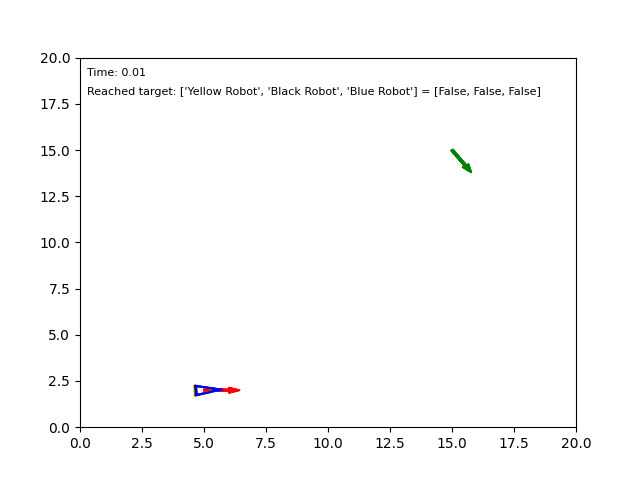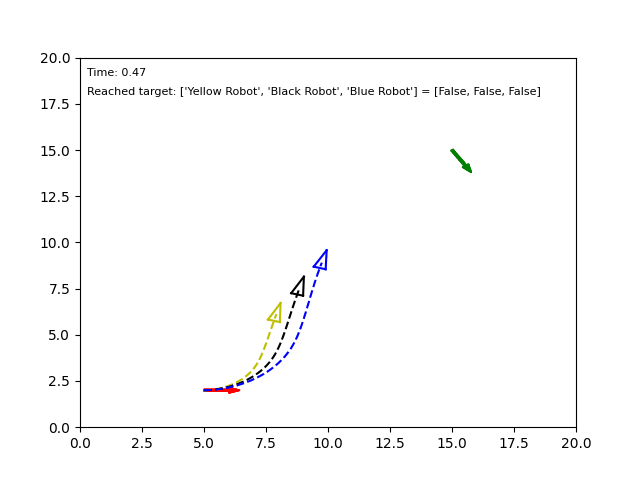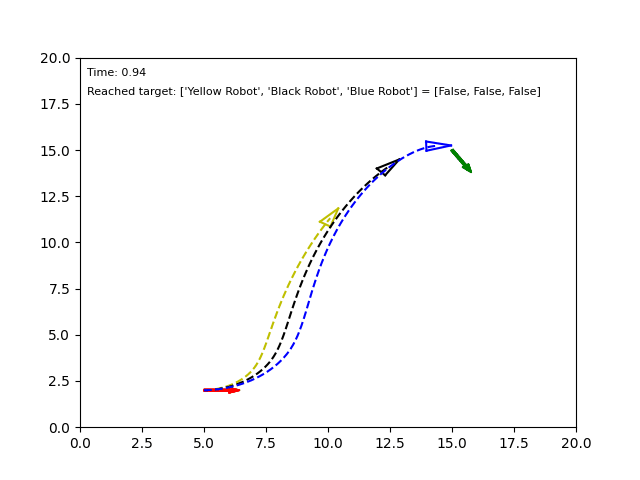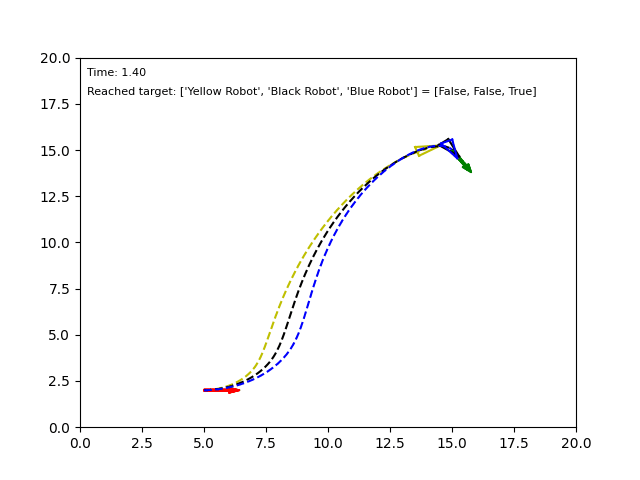
move_to_pose

原理

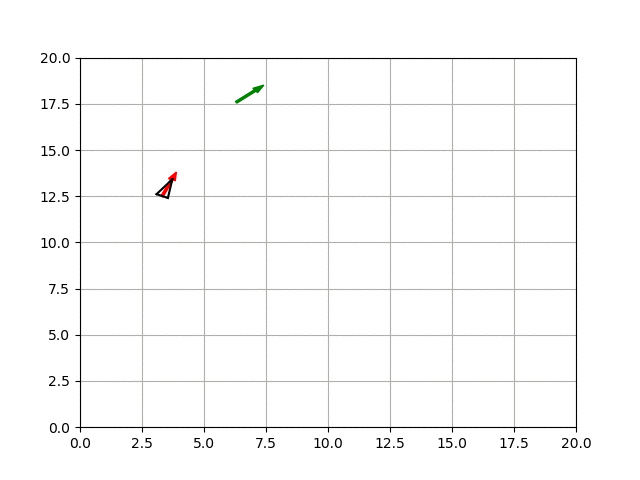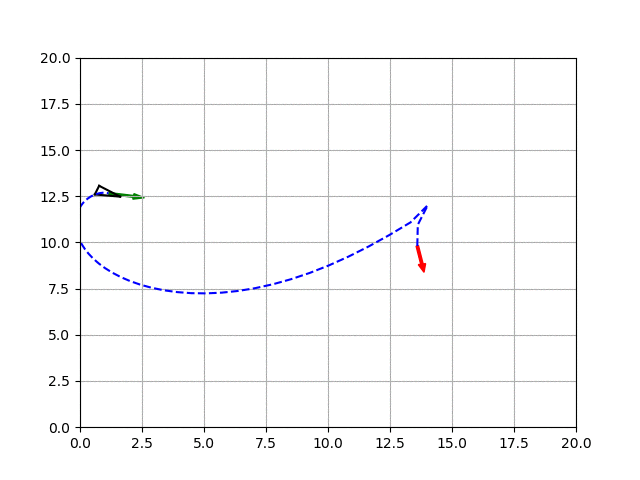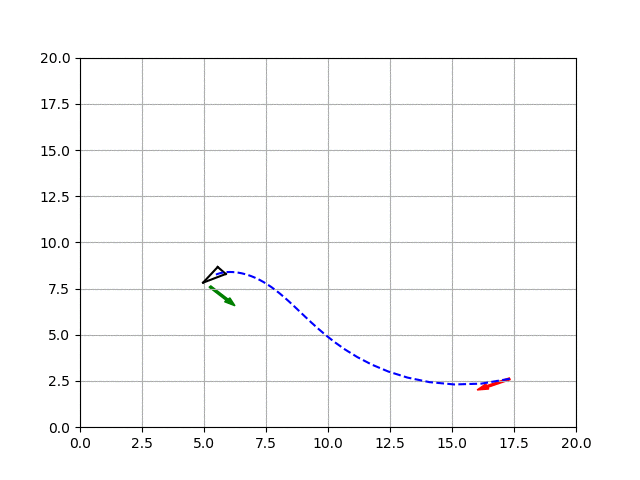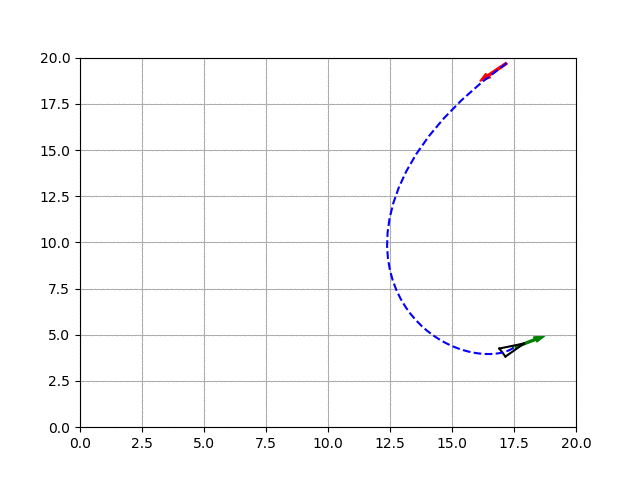
测试

animation-1678281496617

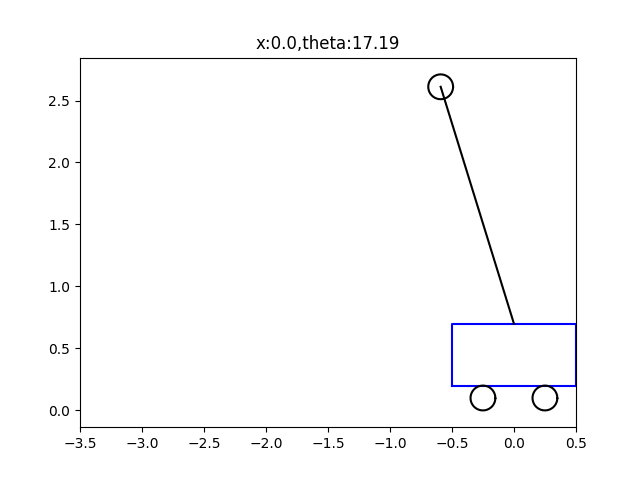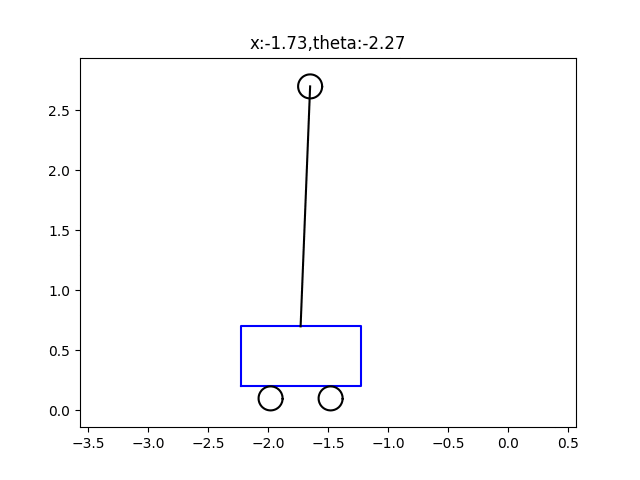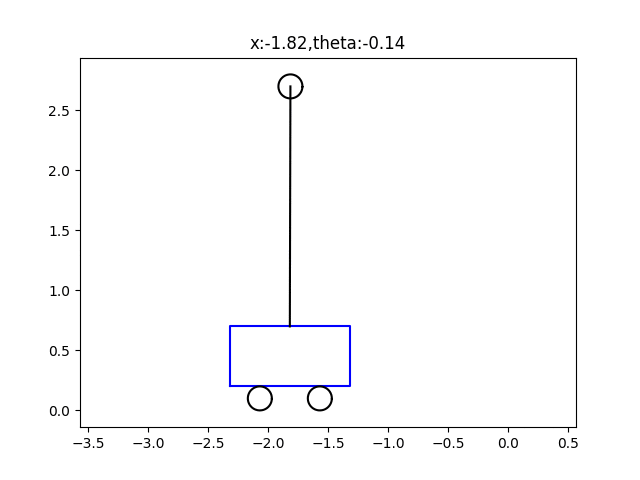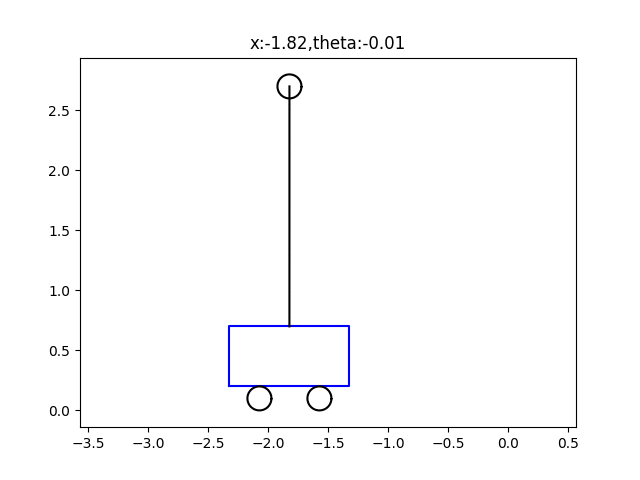
animation-1678497757949

inverted_pendulum

原理

测试

animation-1678497788528

animation_lqr

任务边界与阅读顺序

PythonRobotics 官方资料将定位、建图、SLAM、路径规划和路径追踪分别组织。阅读本页时先确认条目所属任务,再看对应原理和已有演示;原文中尚为空白的原理段落仍是待补资料,不能据图像编造精度、速度或实验结论。

参考:官方说明。

相关站内资料

0

评论区