


路径规划关注如何到达目标,路径追踪则关注如何控制运动。本文保留速度与转向控制相关算法入口,按每个条目的原理和已有演示阅读;不据动画对不同算法作未经验证的性能排名。
解决问题
路径规划的速度控制
常用算法
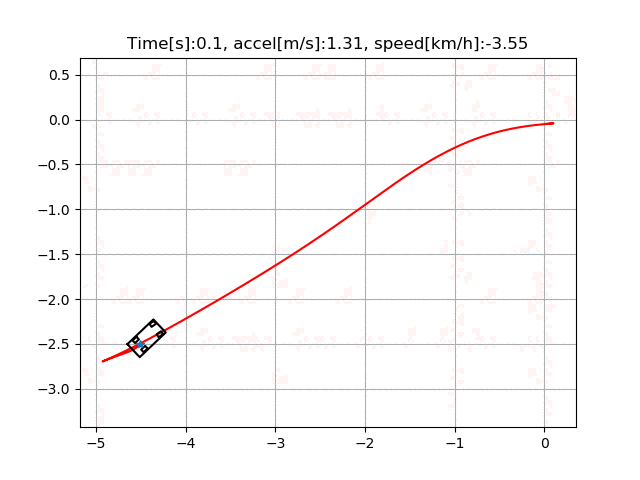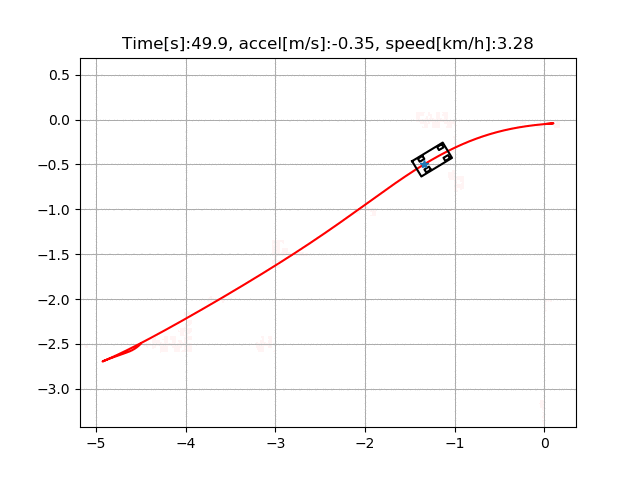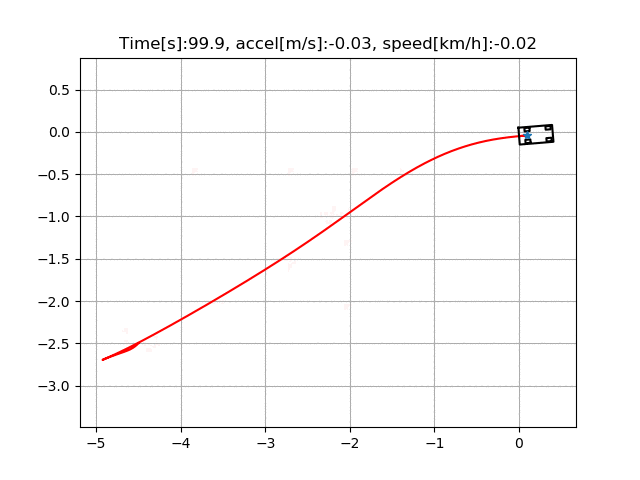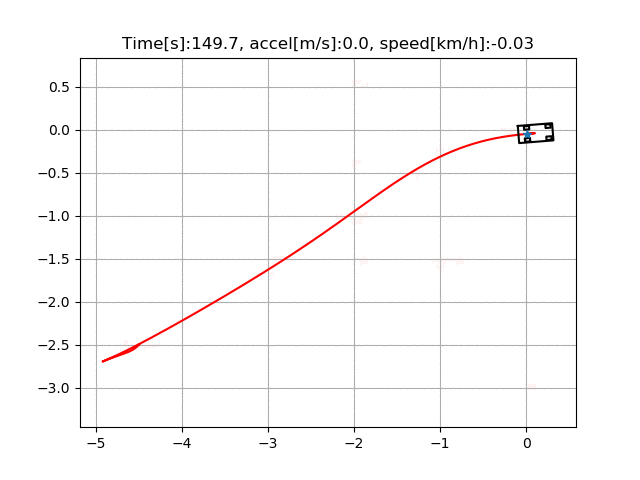
cgmres_nmpc
原理
测试
lqr_speed_steer_control
原理
测试
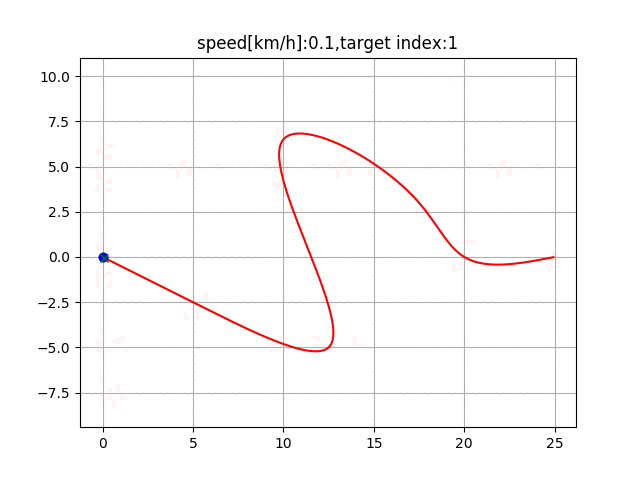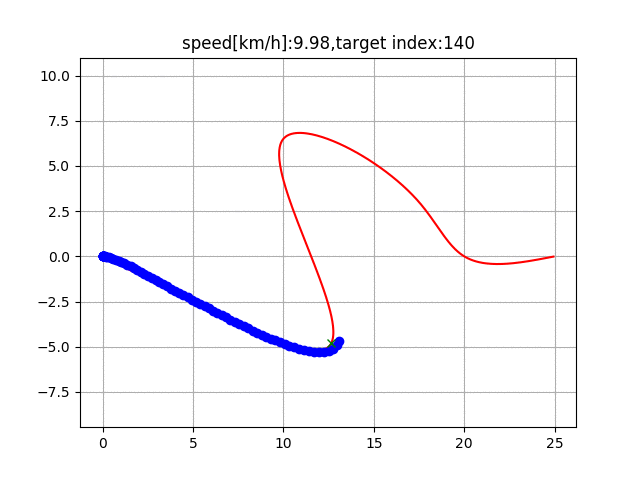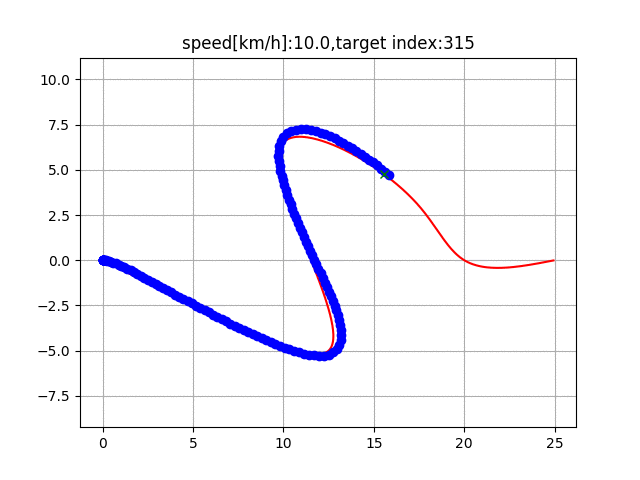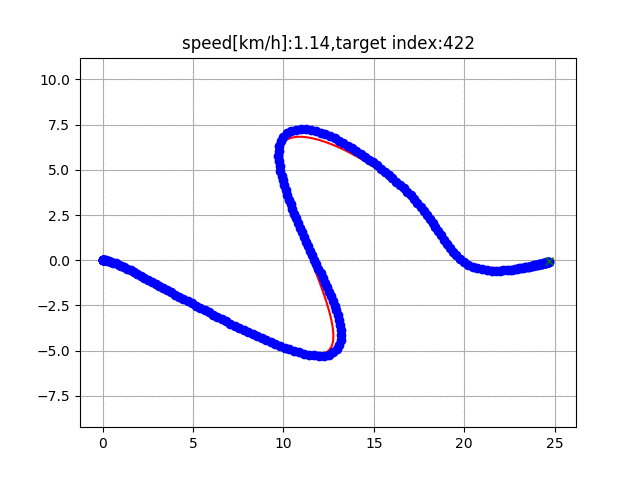
lqr_steer_control
原理
测试
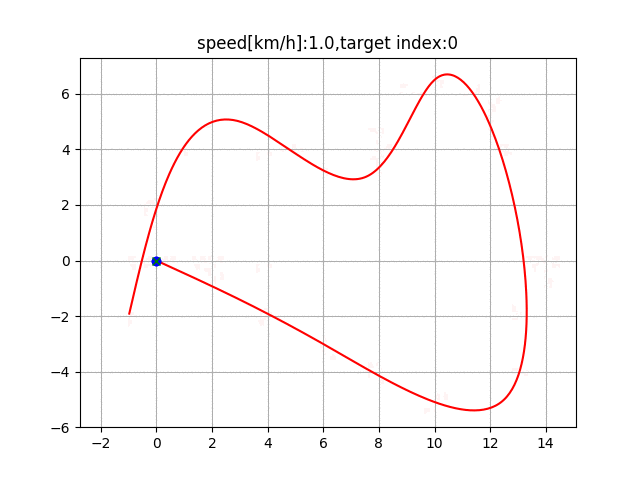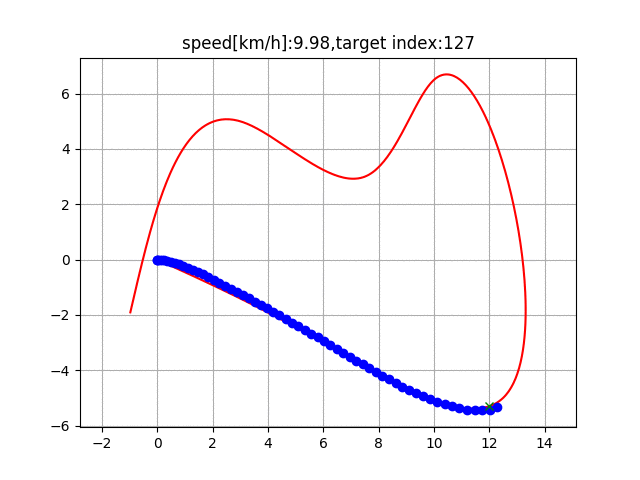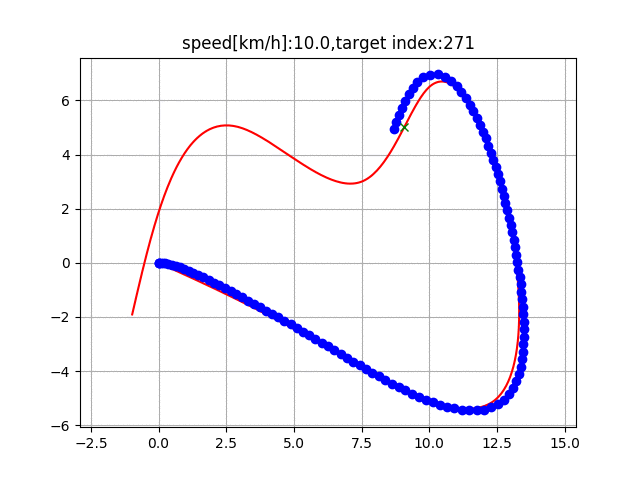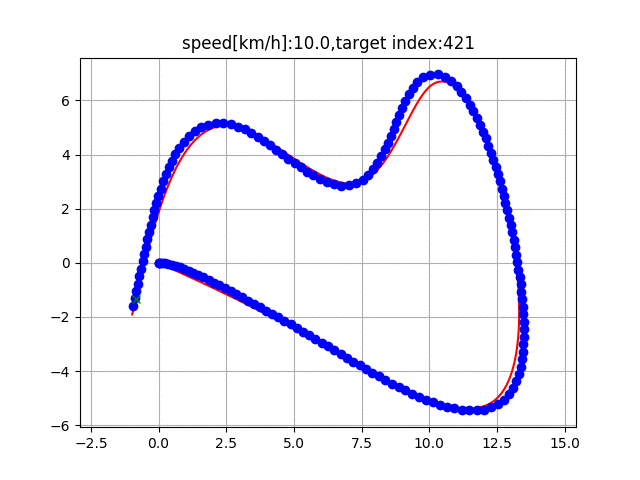
model_predictive_speed_and_steer_control
原理
测试
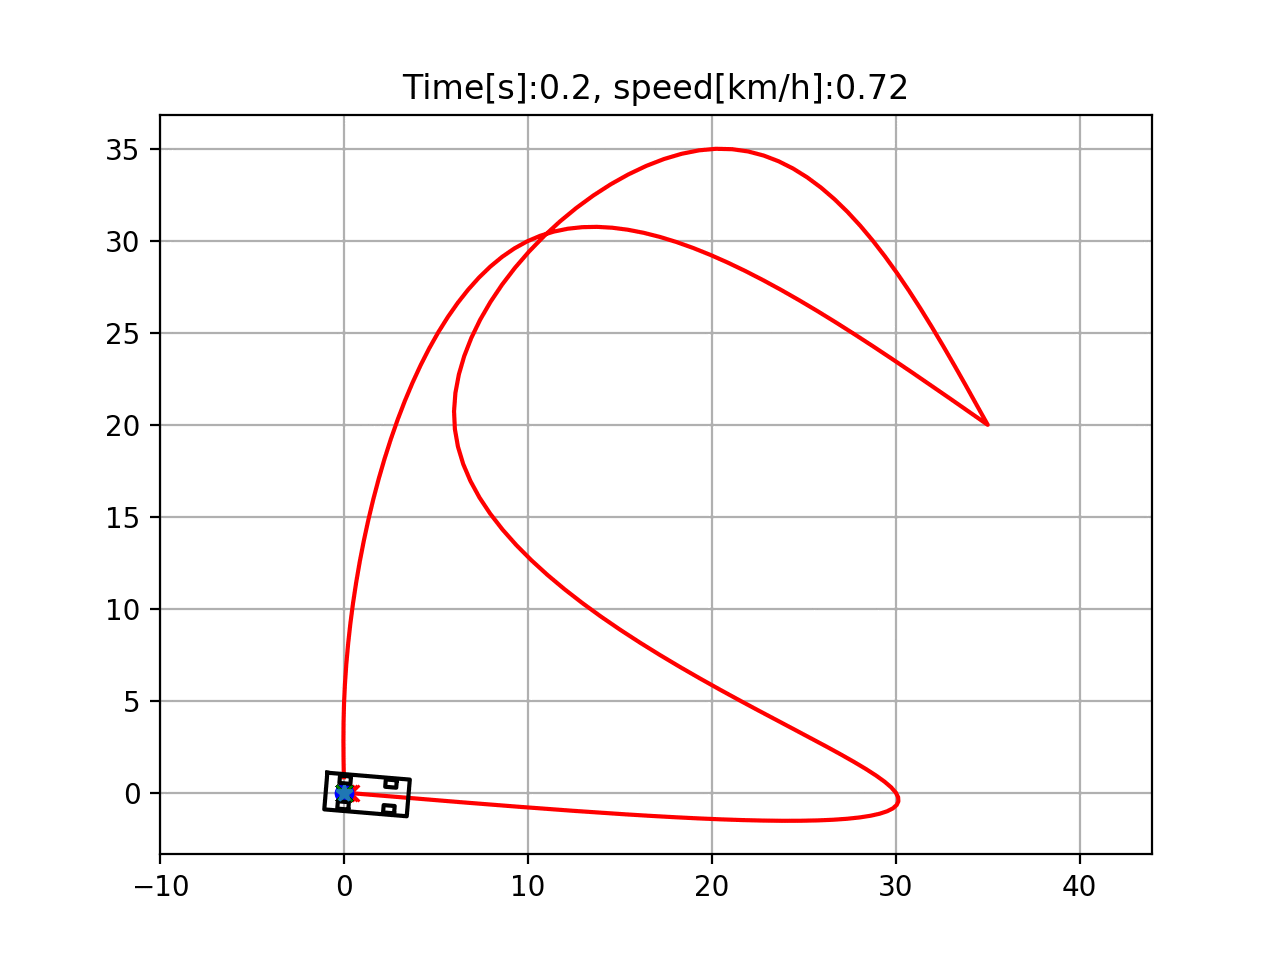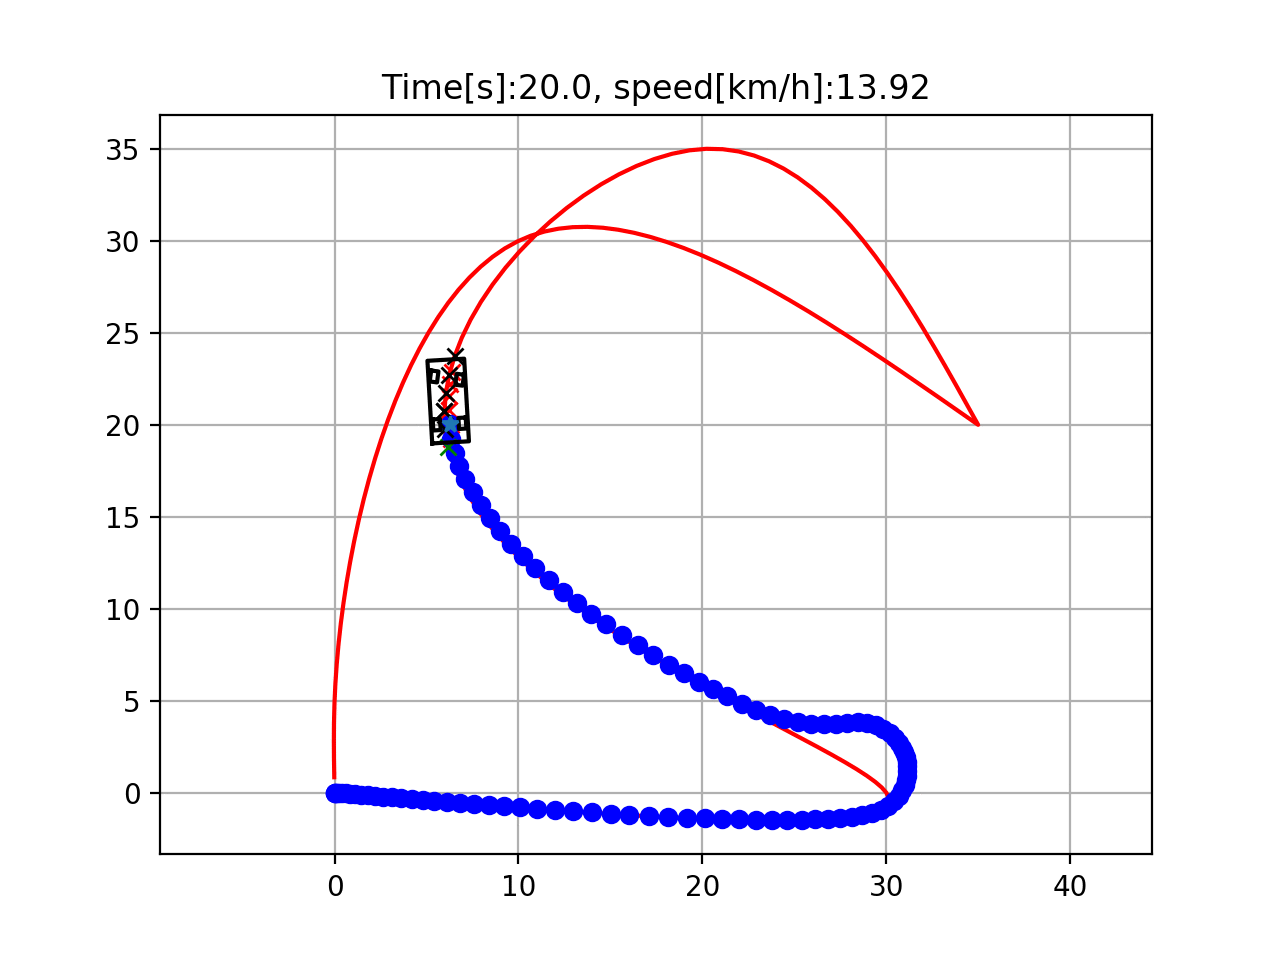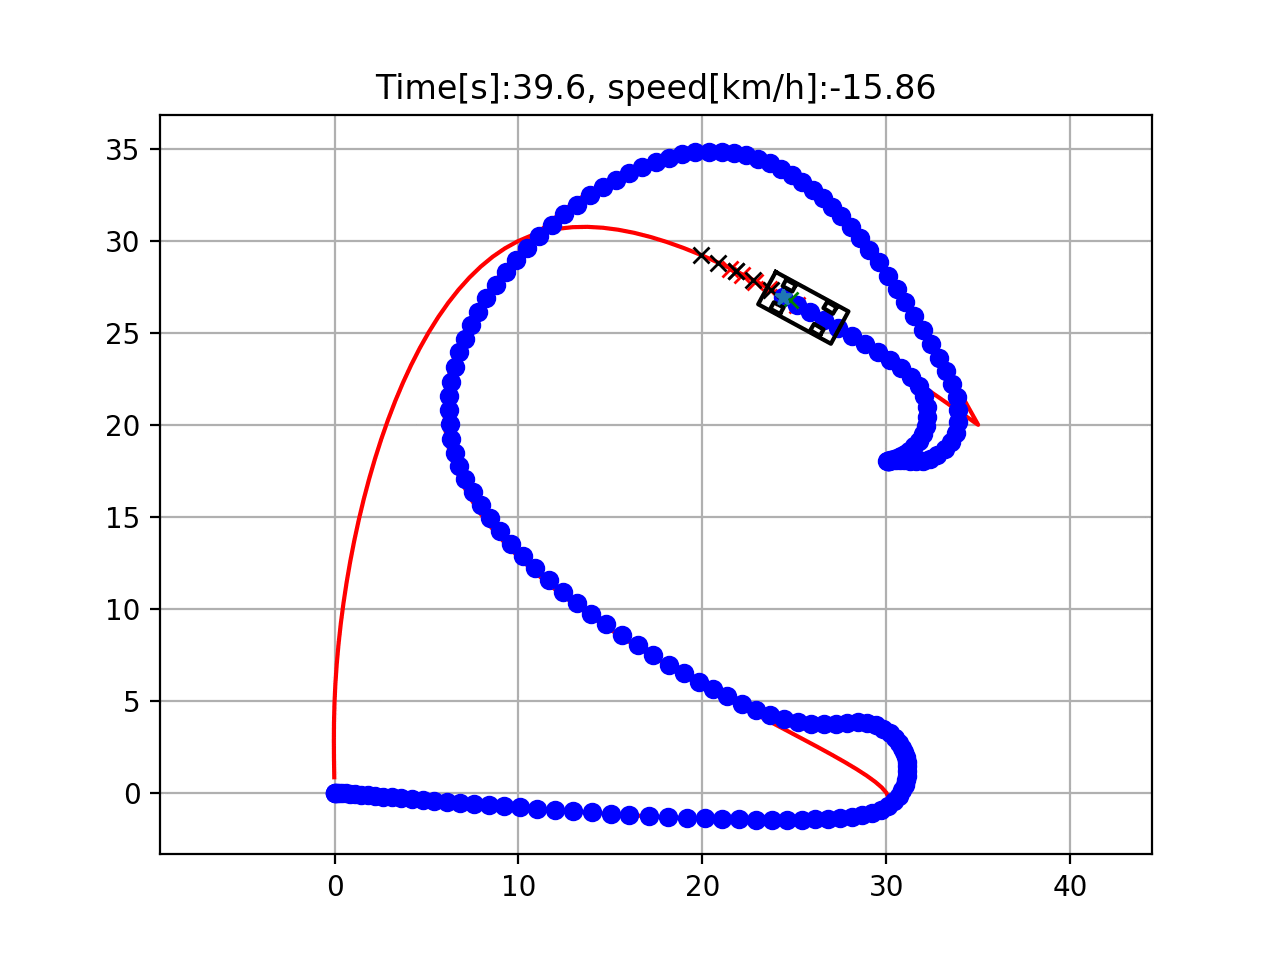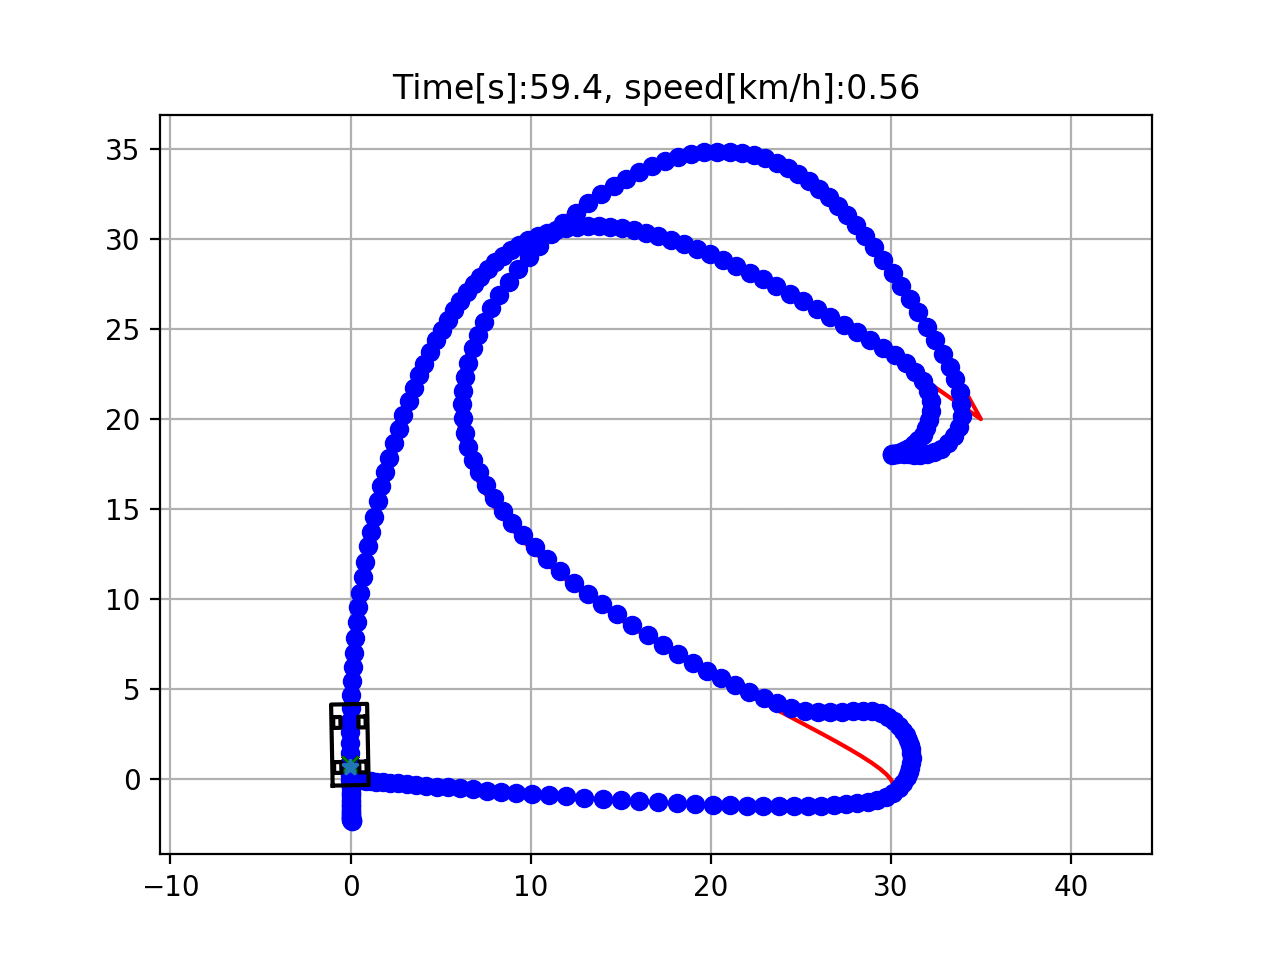
pure_pursuit
原理
测试
rear_wheel_feedback
原理
测试
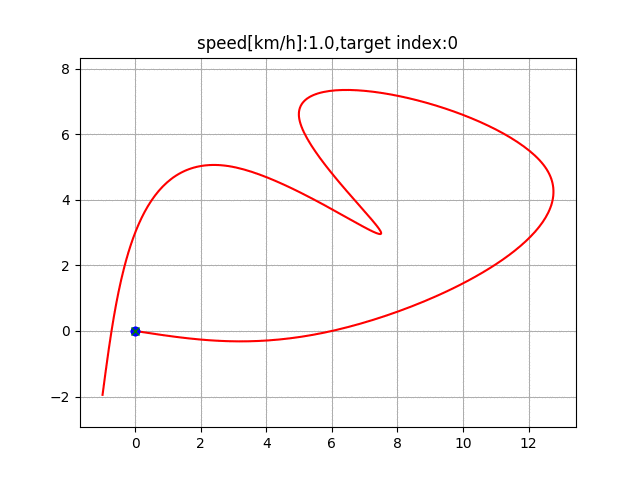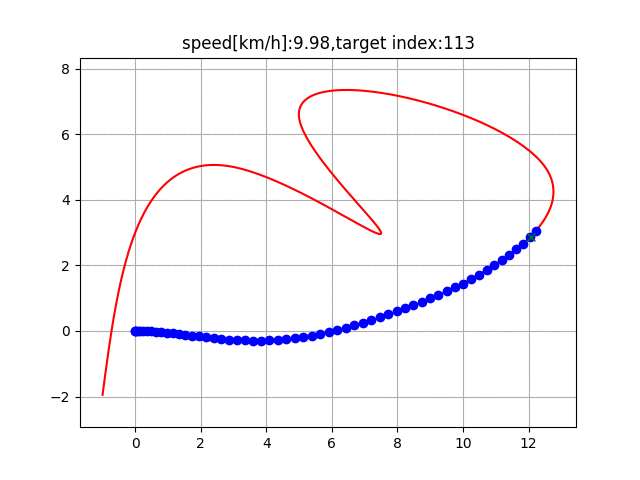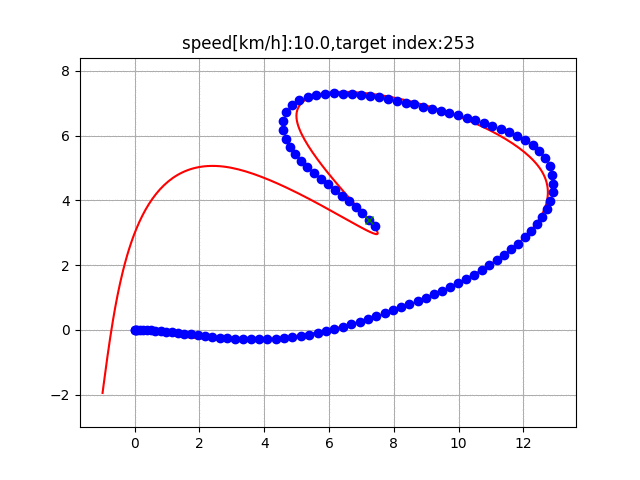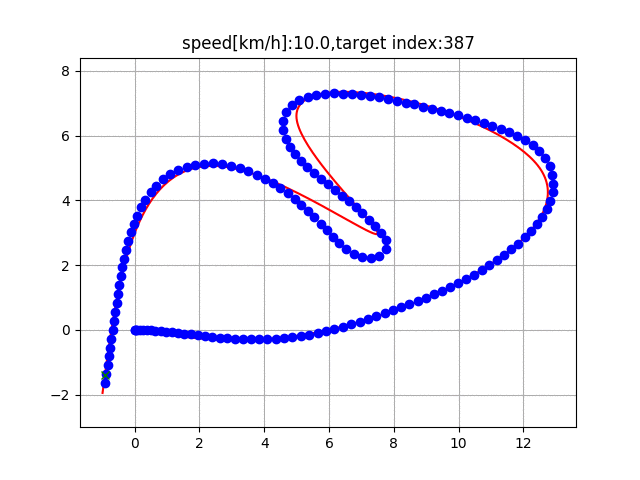
stanley_controller
原理
测试
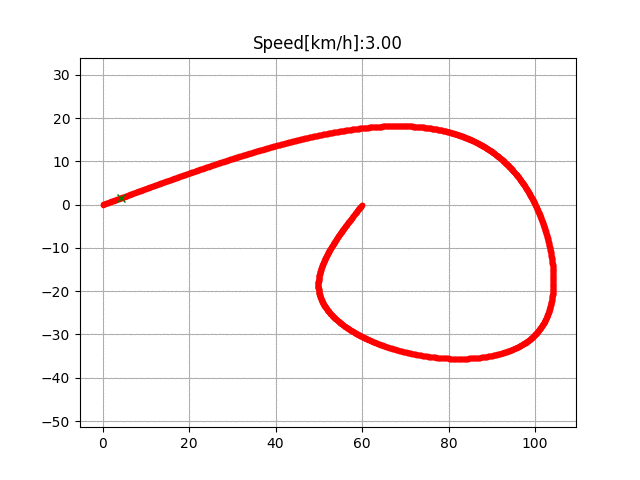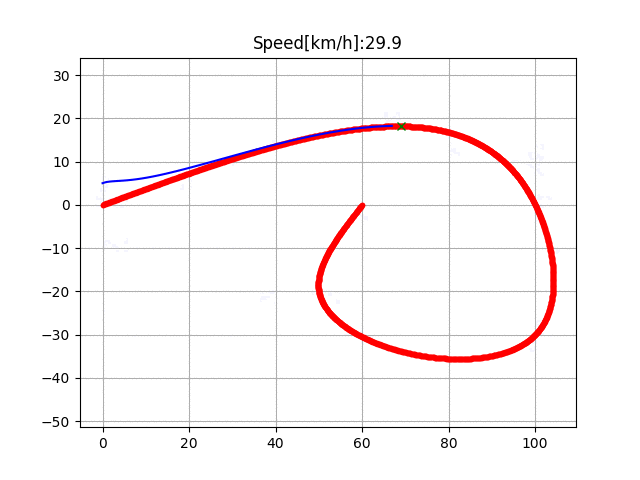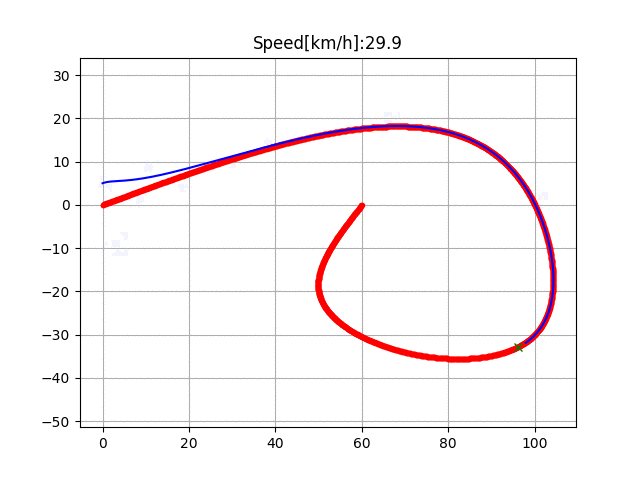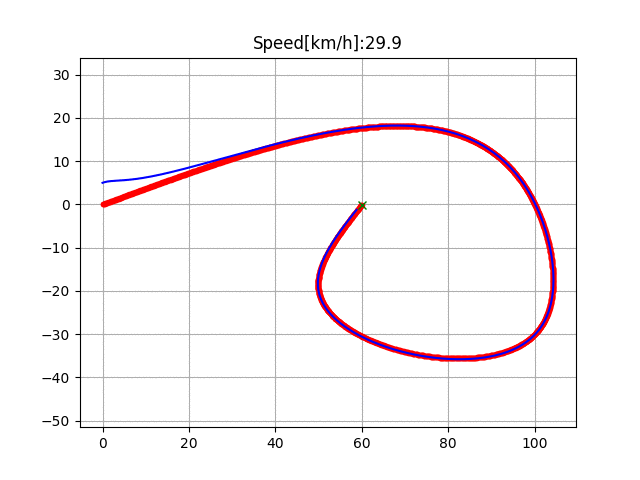
任务边界与阅读顺序
PythonRobotics 官方资料将定位、建图、SLAM、路径规划和路径追踪分别组织。阅读本页时先确认条目所属任务,再看对应原理和已有演示;原文中尚为空白的原理段落仍是待补资料,不能据图像编造精度、速度或实验结论。
参考:官方说明。
评论区