


本文整理栅格建图、点云采样、聚类和形状拟合资料,服务于原文所述的环境信息获取目标。各条目包含的材料完整度不同,阅读时应区分原理说明、代码入口与已有示意动画。
解决问题
为轨迹规划任务提供环境信息。
常用算法
circle_fitting
原理
测试
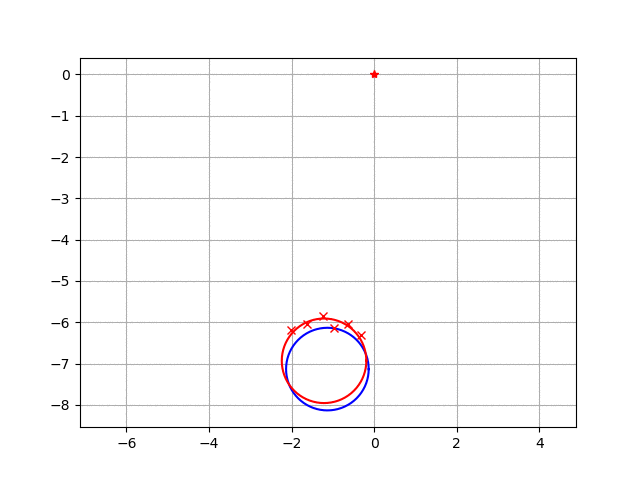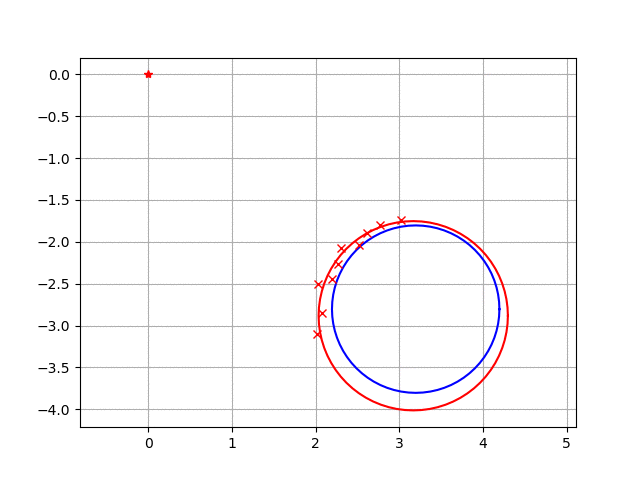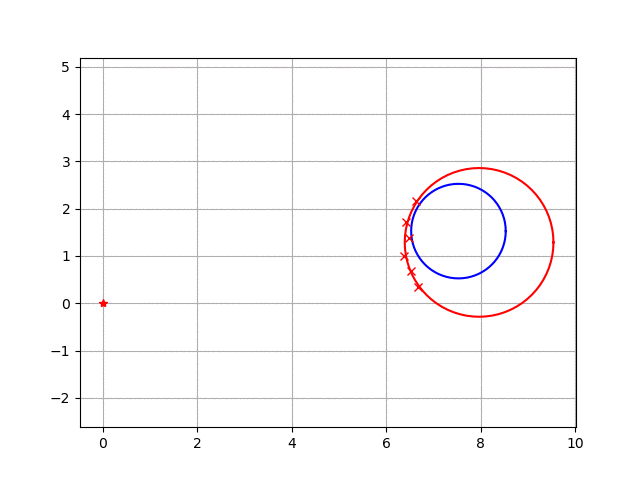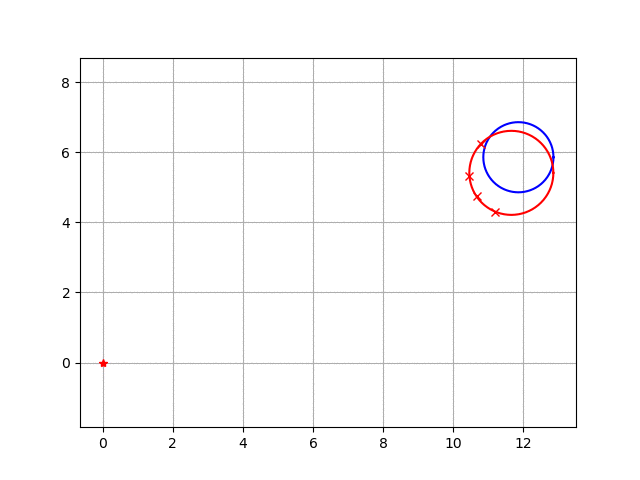
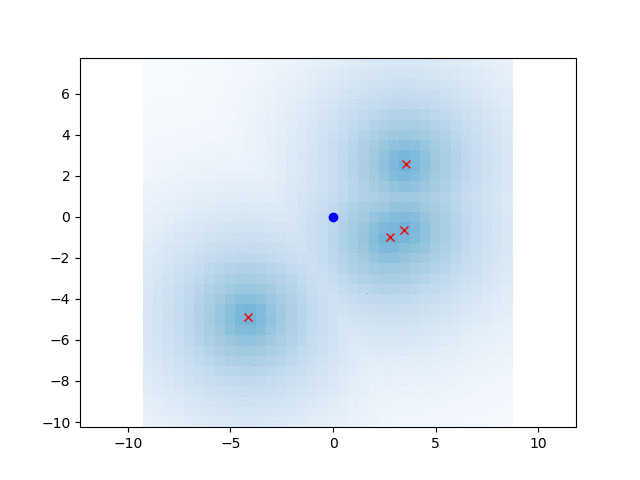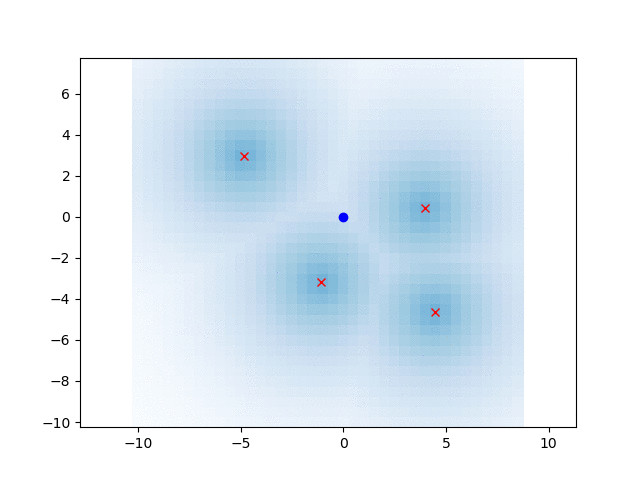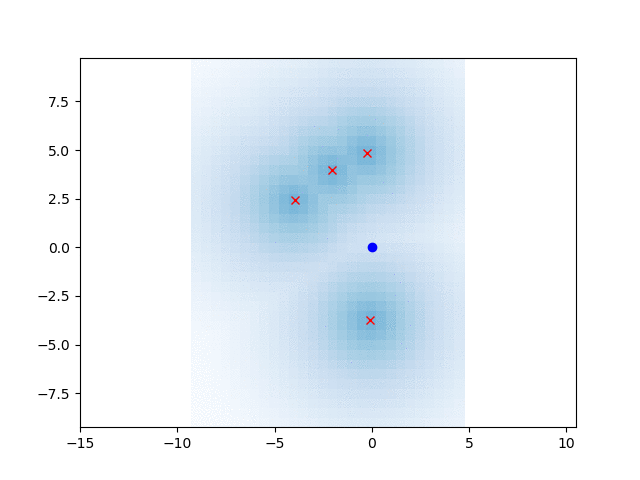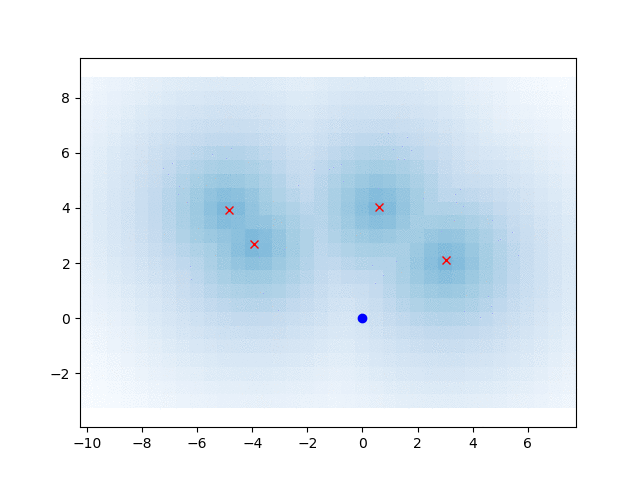
gaussian_grid_map
原理
测试
grid_map_lib
原理
测试
kmeans_clustering
原理
测试
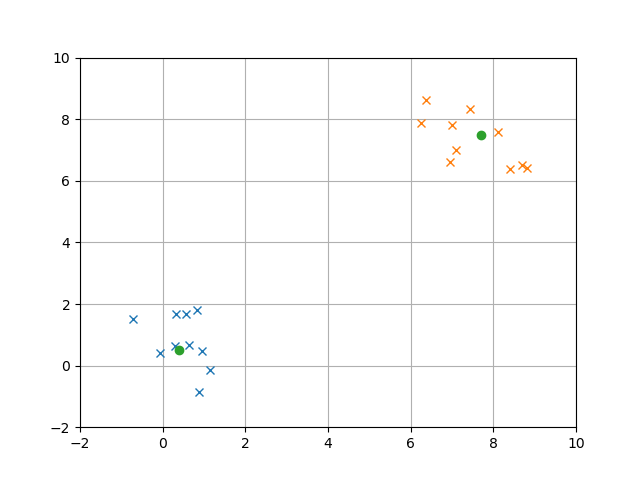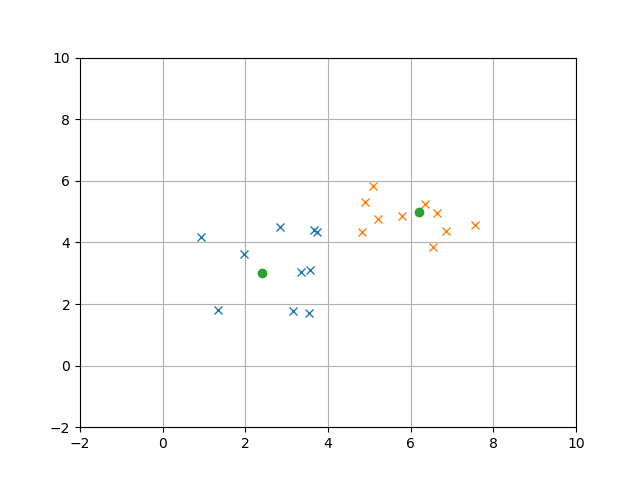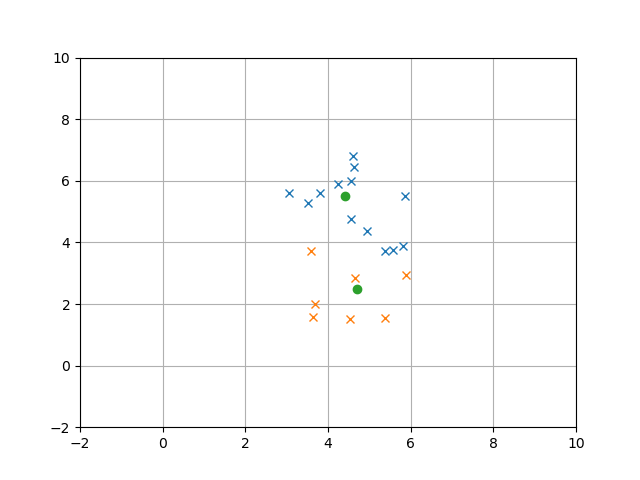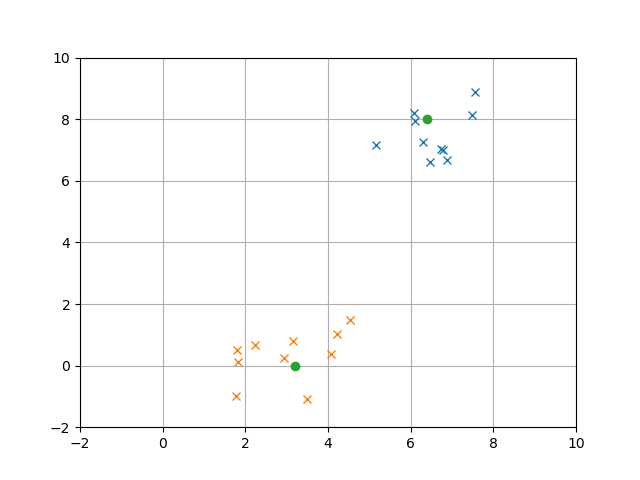
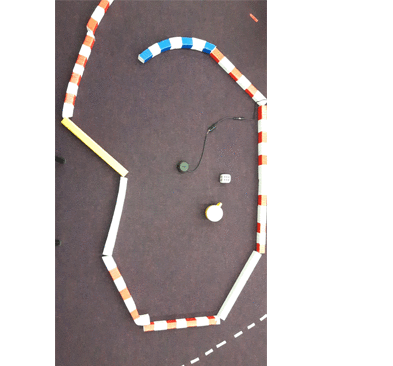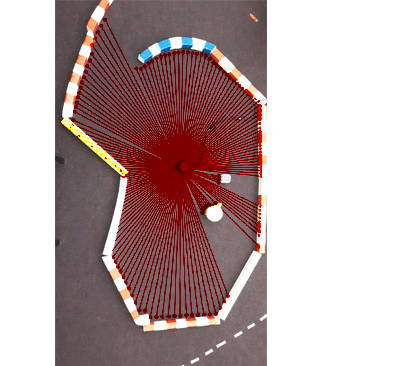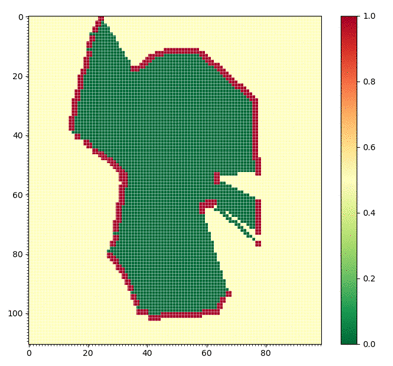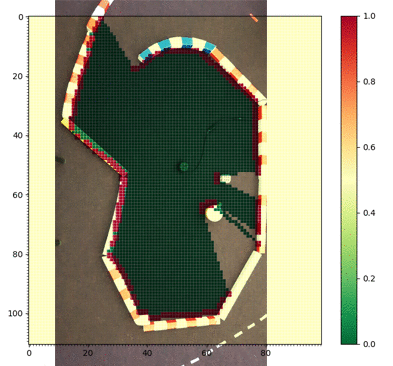
lidar_to_grid_map
原理
测试
point_cloud_sampling
原理
测试
raycasting_grid_map
原理
测试
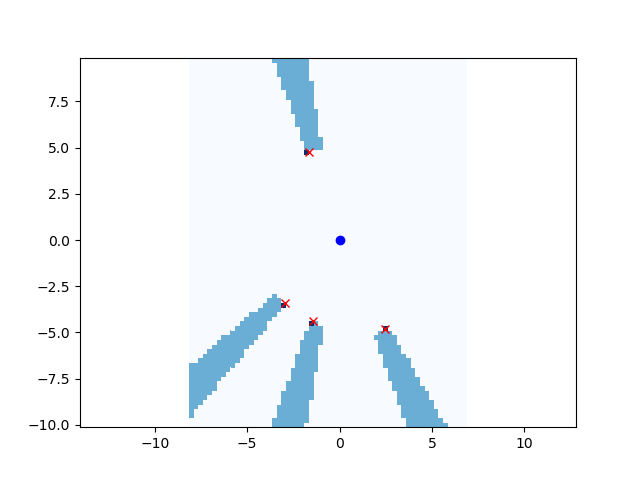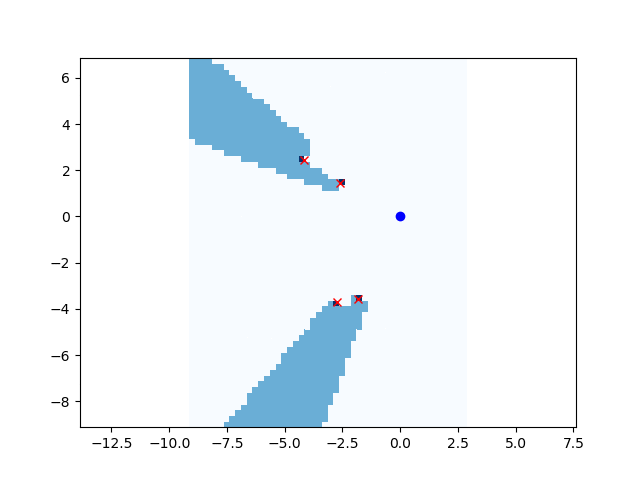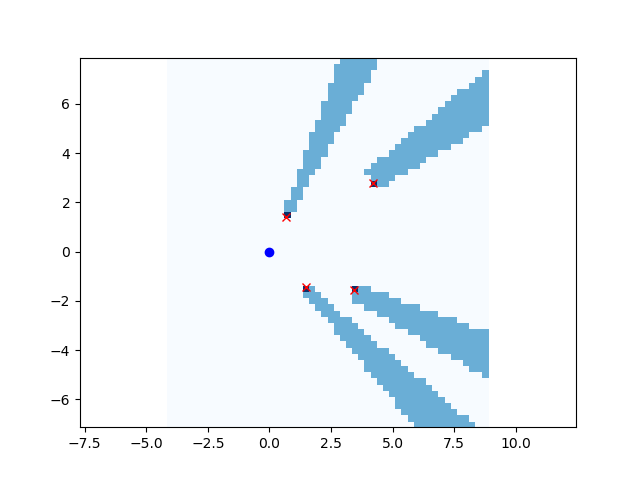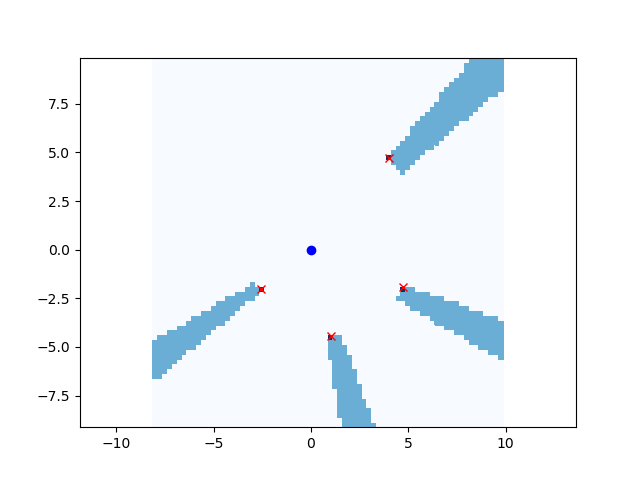
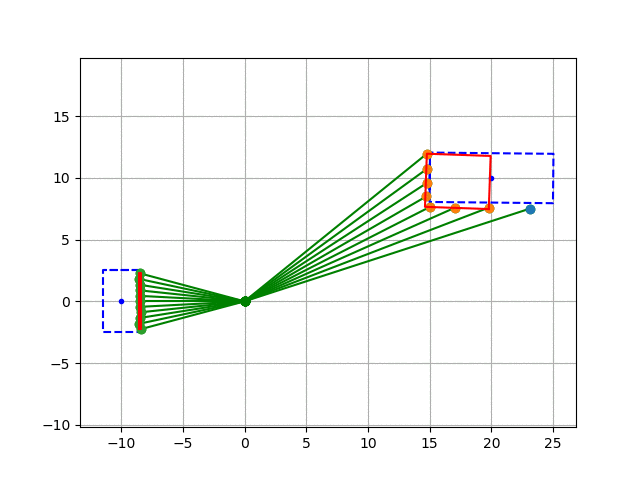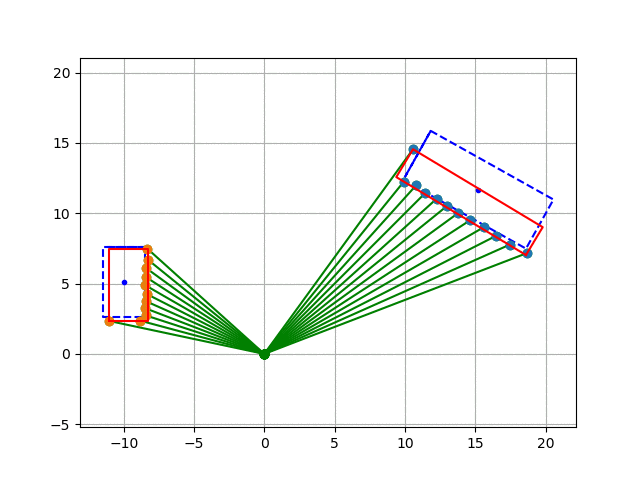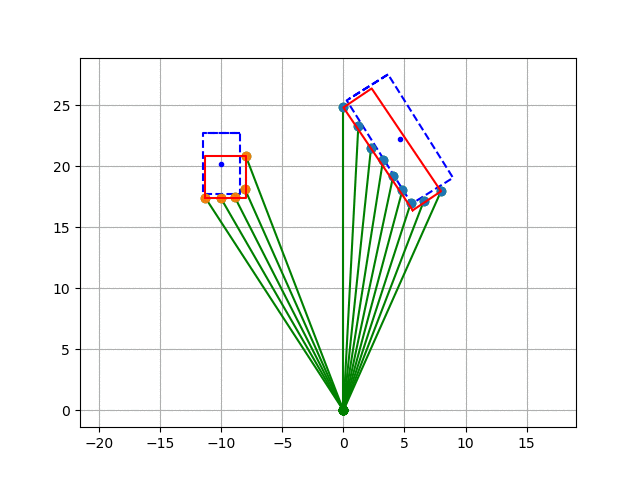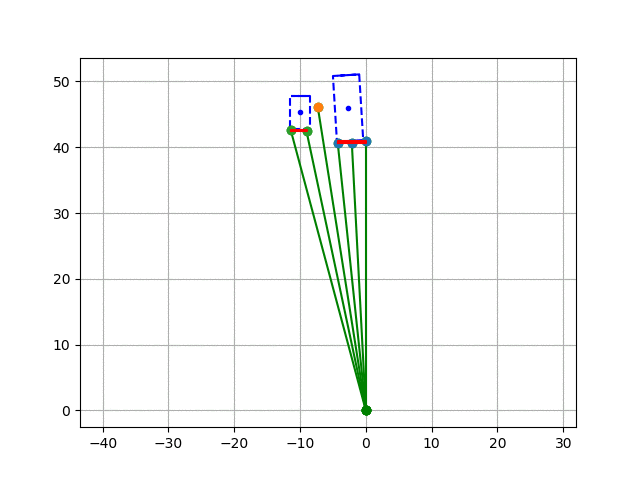
rectangle_fitting
原理
测试
任务边界与阅读顺序
PythonRobotics 官方资料将定位、建图、SLAM、路径规划和路径追踪分别组织。阅读本页时先确认条目所属任务,再看对应原理和已有演示;原文中尚为空白的原理段落仍是待补资料,不能据图像编造精度、速度或实验结论。
参考:官方说明。
评论区