


定位回答机器人在哪里。本文保留原有滤波定位算法与示意材料,阅读时分别记录状态、观测和原文已有的实现效果,避免只凭动画外观比较定位精度。
解决问题
解决机器人在哪里的问题(位姿估计)
常用算法
容积卡尔曼滤波定位(Cubature Kalman Filter Localization)
原理
测试

集合卡尔曼滤波定位(Ensemble Kalman Filter Localization)
原理
测试
扩展卡尔曼滤波定位(Extended Kalman Filter Localization)
原理
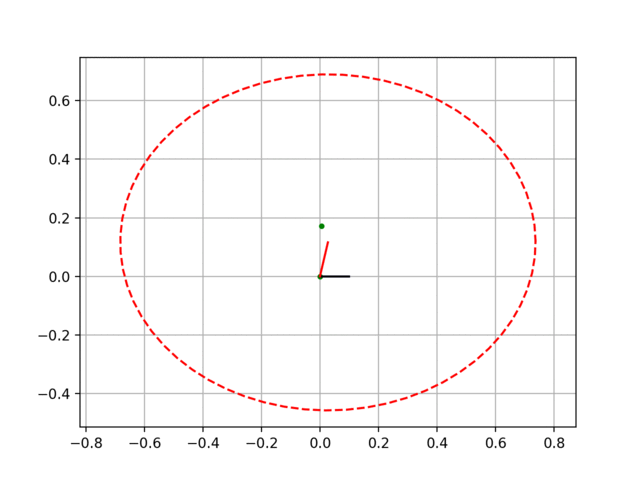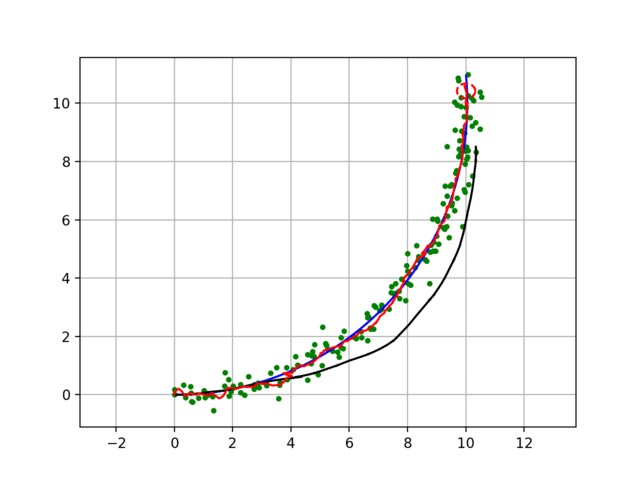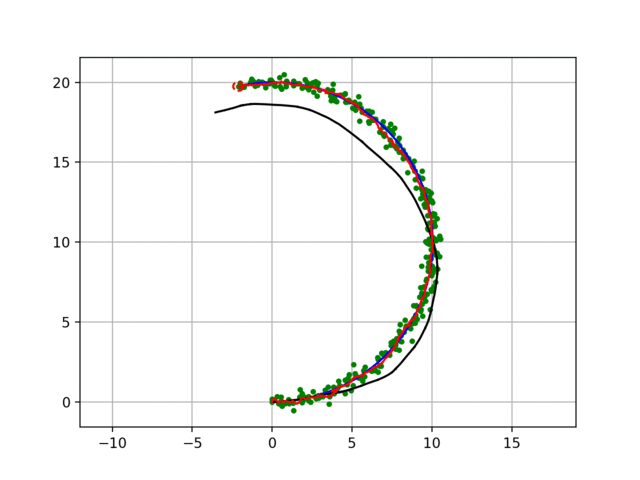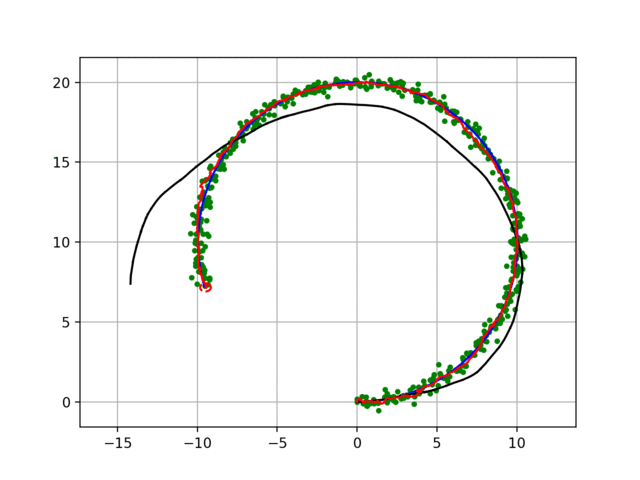
实现效果
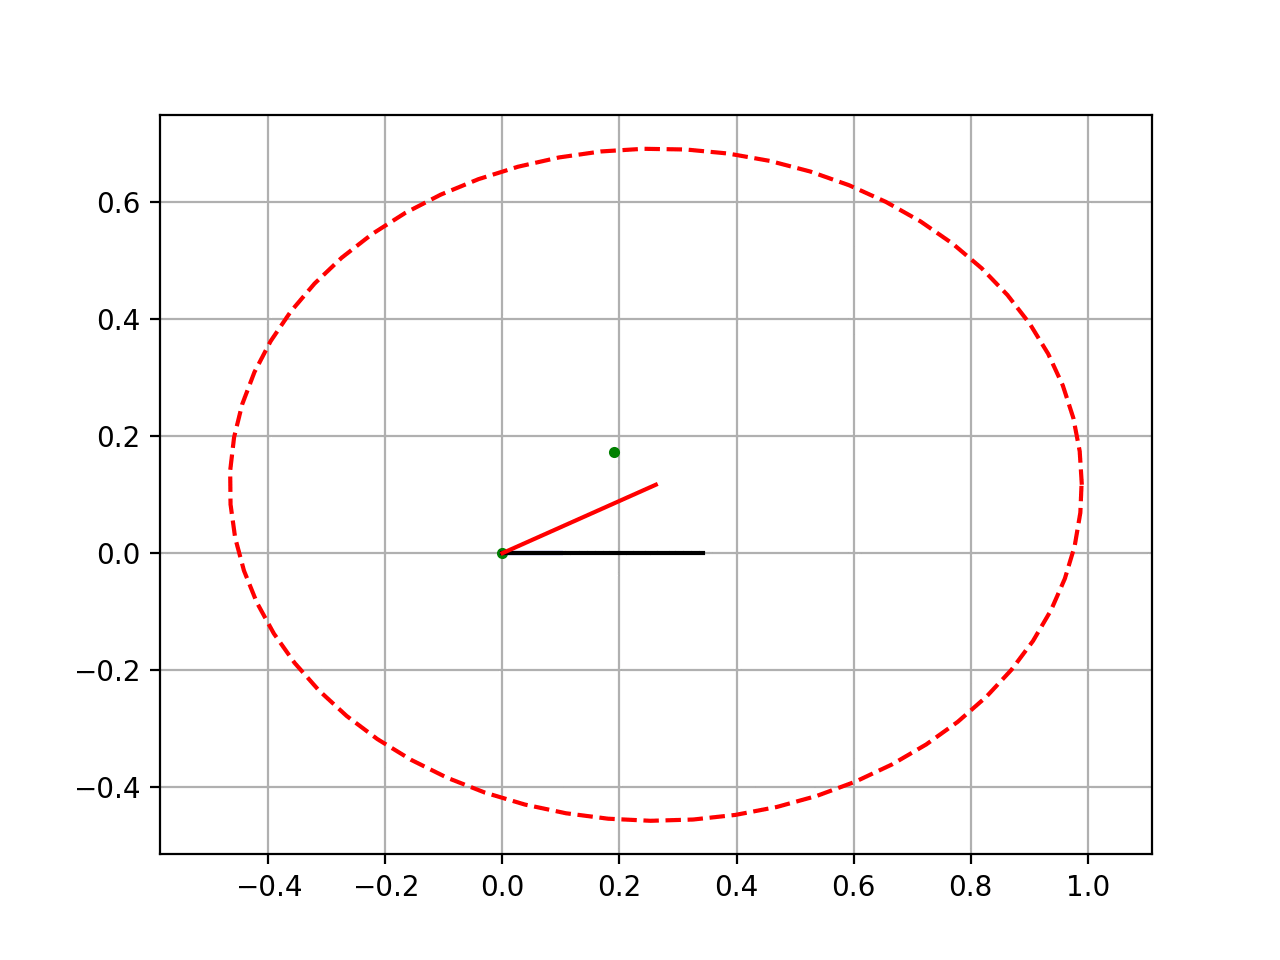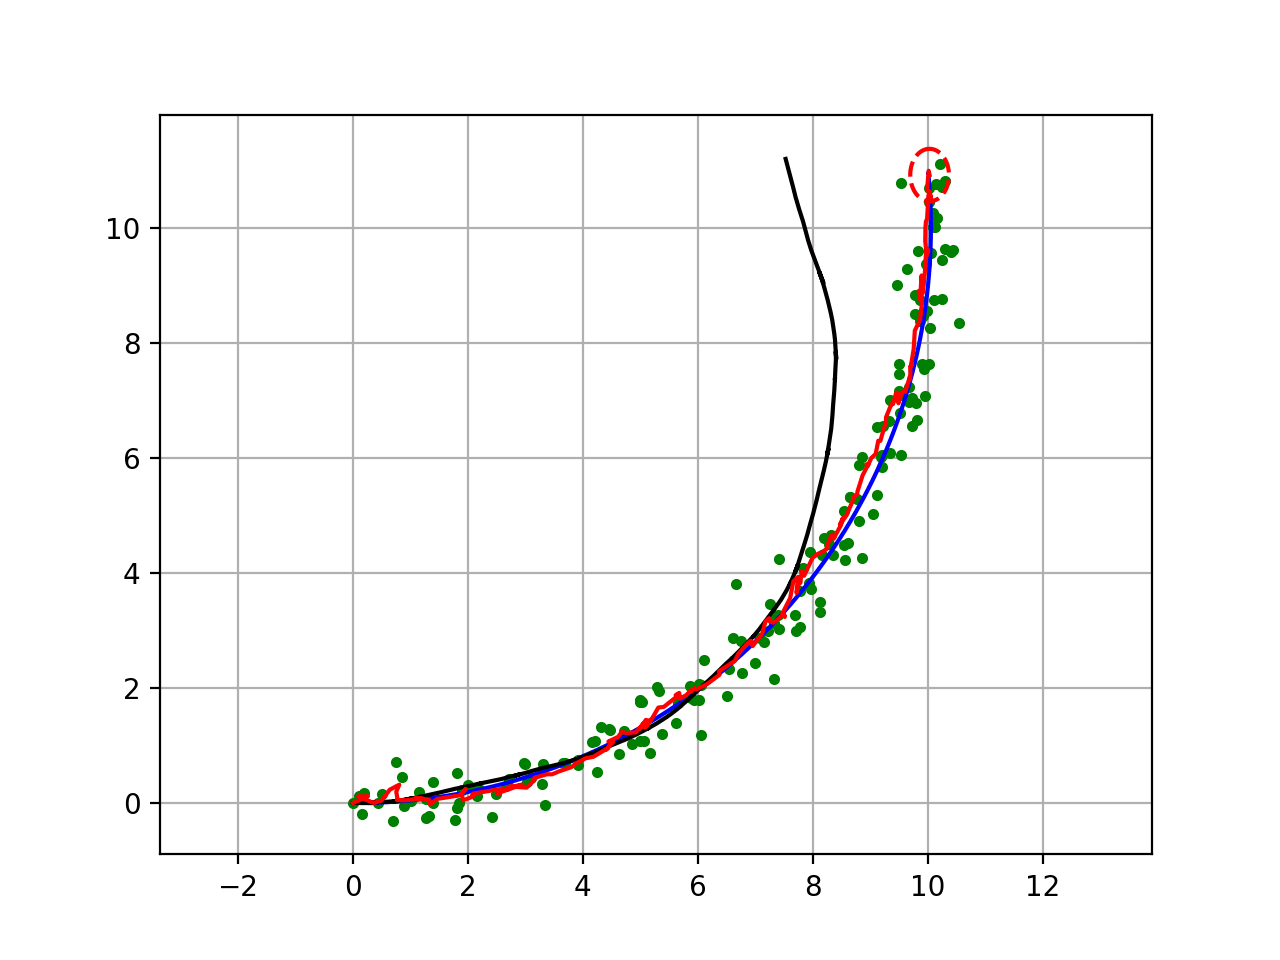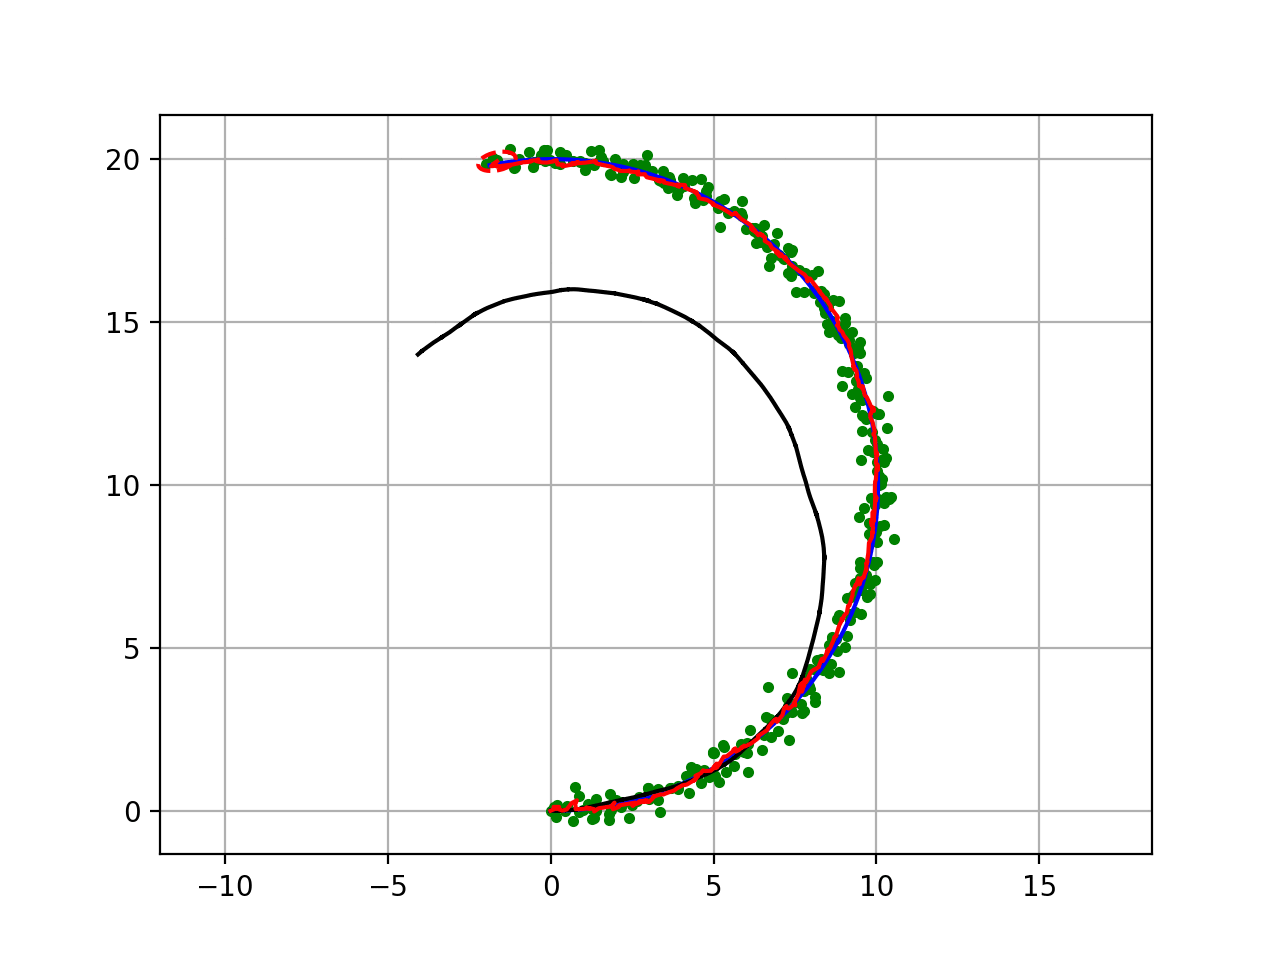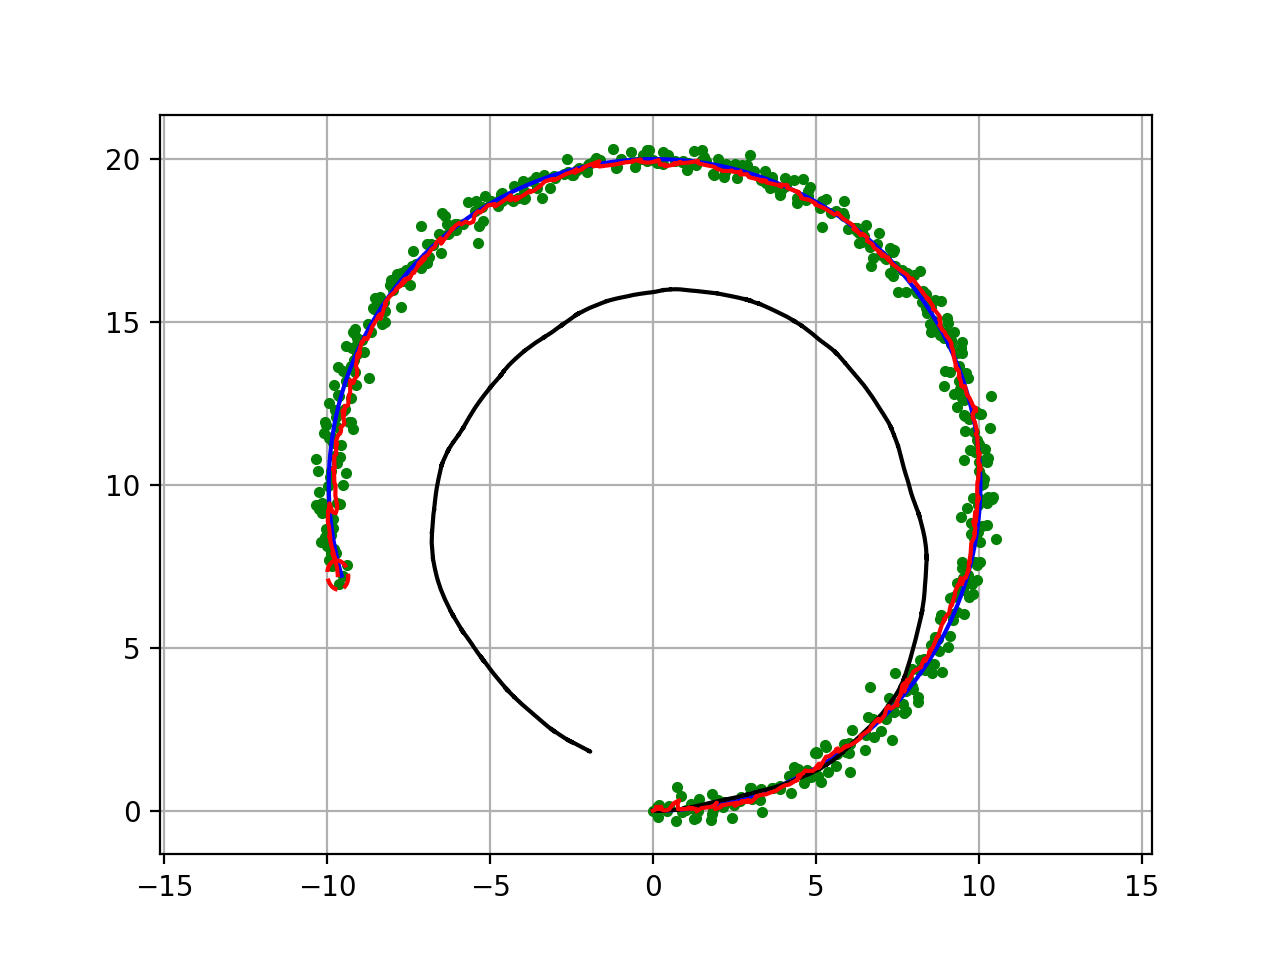
说明:蓝色的是真实轨迹,黑色的里程计推演轨迹,绿色的点是GPS数据,红色线是EKF推演推演路径,红色圆圈是估计斜方差。
直方图滤波定位(Histogram Filter Localization)
原理
自动驾驶定位算法(九)-直方图滤波(Histogram Filter)定位
测试
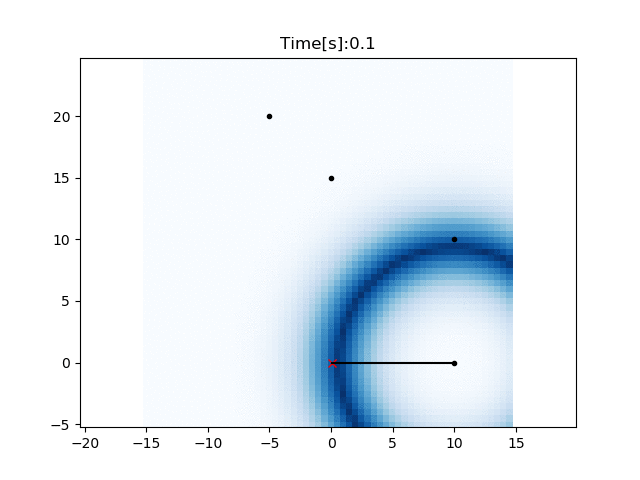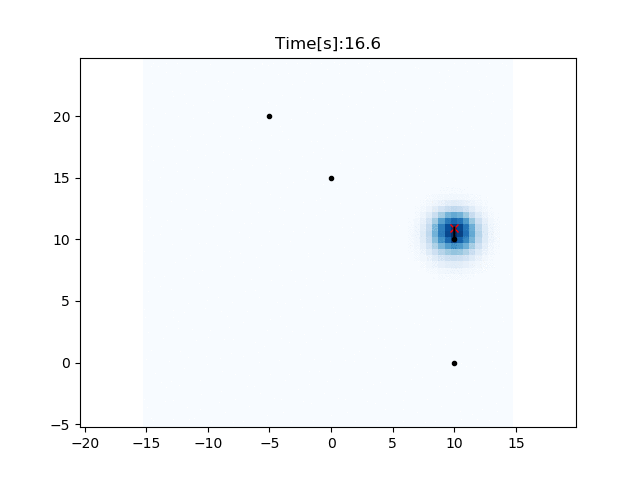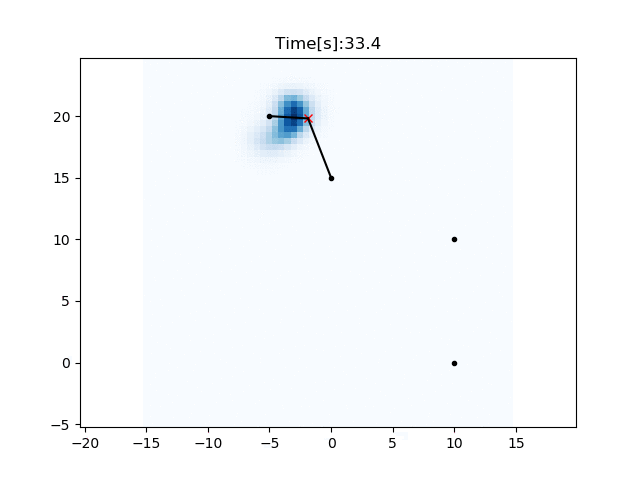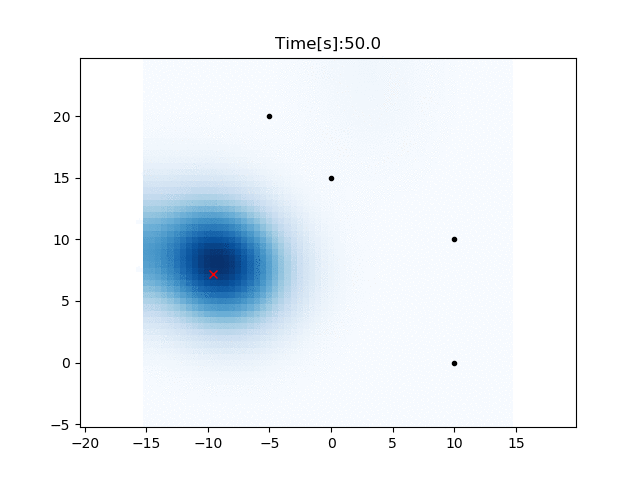
蒙特卡罗定位(Particle Filter Localization)
原理
蒙特卡罗定位(Particle Filter Localization)
测试
自适应蒙特卡罗定位(Adaptive Mentcarto Localization)
原理
测试

无迹卡尔曼滤波定位(Unscented Kalman Filter Localization)
原理
Unscented Kalman filter无迹卡尔曼滤波
测试
任务边界与阅读顺序
PythonRobotics 官方资料将定位、建图、SLAM、路径规划和路径追踪分别组织。阅读本页时先确认条目所属任务,再看对应原理和已有演示;原文中尚为空白的原理段落仍是待补资料,不能据图像编造精度、速度或实验结论。
参考:官方说明。
评论区