


本文结合原有示意图,梳理 ROS 2 的节点、话题、服务和动作。先区分“谁在执行功能”和“节点之间如何交换信息”,再根据是否持续传输数据、是否需要返回结果和执行反馈选择通信方式。本文是机制说明,不包含新增实机测试结果。
通信方式速查
| 概念 | 核心作用 | 常见使用场景 |
|---|---|---|
| 节点(Node) | 承担相对独立的模块化职责;一个可执行程序可以包含一个或多个节点 | 将机器人系统拆分为协作模块 |
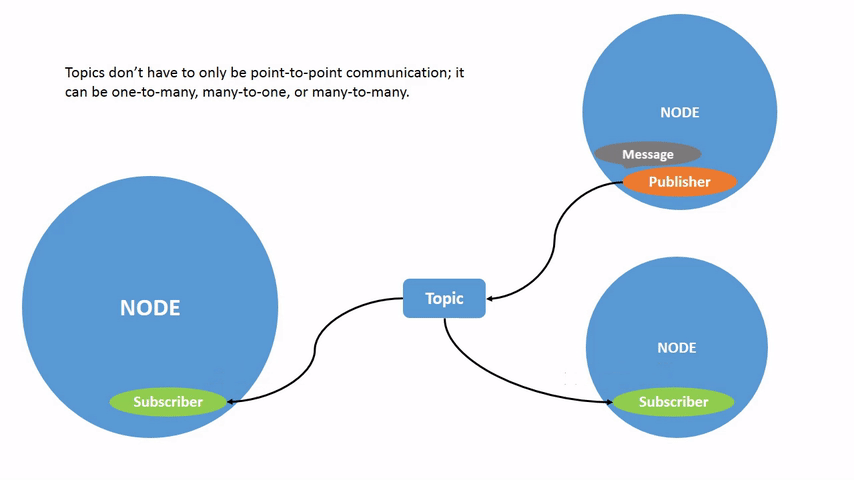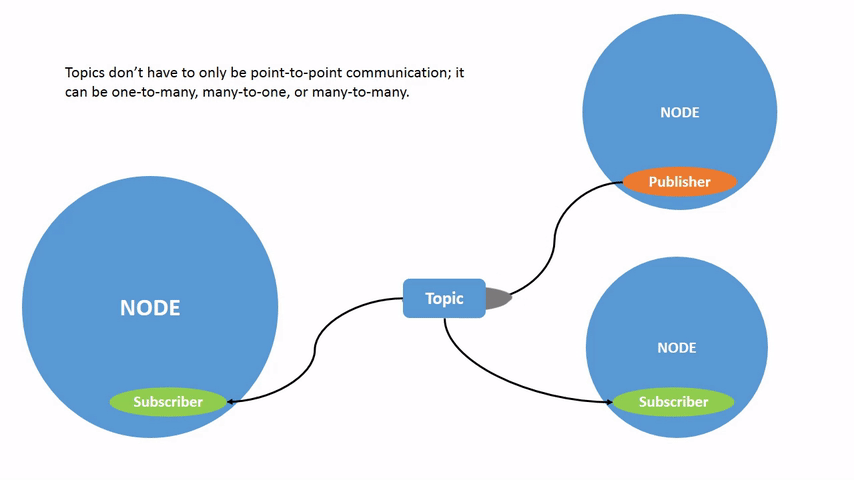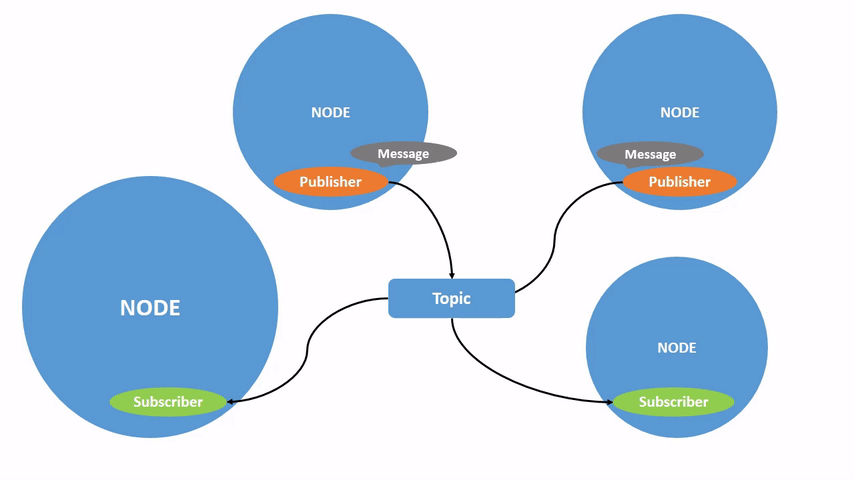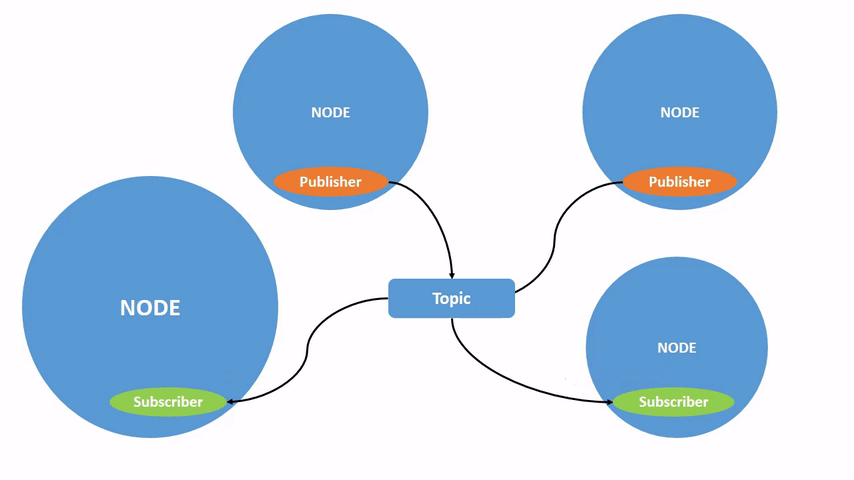
| 话题(Topic) | 通过发布与订阅传递消息,可以有多个发布者和订阅者 | 连续传输传感器数据或状态信息 |
| 服务(Service) | 客户端发出请求,服务端返回响应 | 按需查询或触发有明确响应的操作 |
| 动作(Action) | 围绕目标、反馈和结果组织较长时间的任务,支持取消请求 | 需要了解执行进度的任务 |
节点是功能实体;话题、服务和动作是节点之间交互的方式,不能把节点与这三种通信方式当作同一层级的替代选项。
节点(Nodes):组织功能模块
节点应承担相对独立、模块化的职责,例如处理传感器数据或控制电机。节点可以通过话题、服务和动作等方式与其他节点交换信息。一个可执行程序可以包含一个或多个节点,因此不要把“节点”简单等同于“进程”。
话题(Topics):发布与订阅
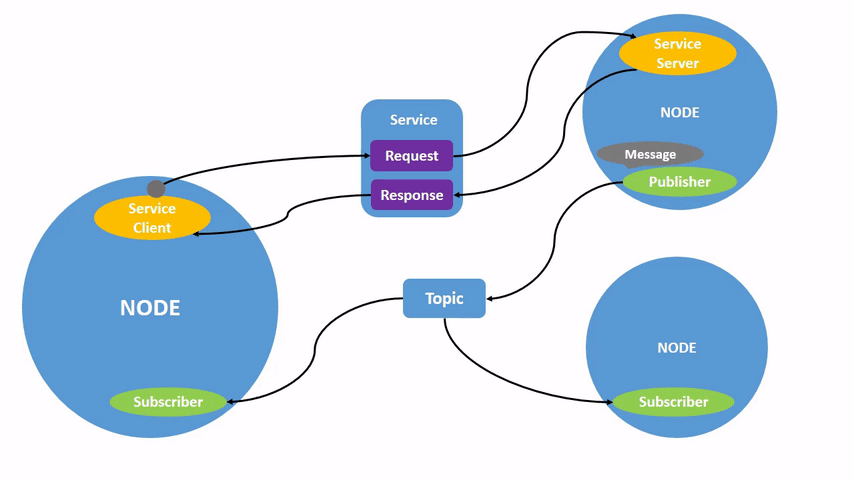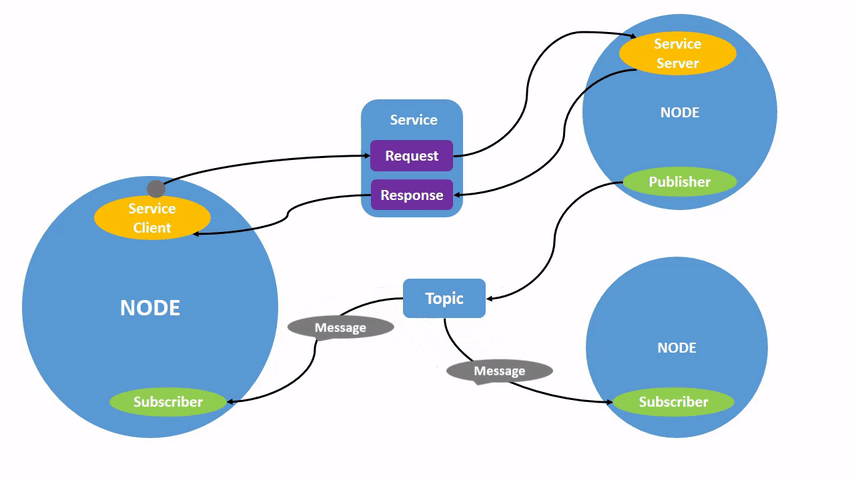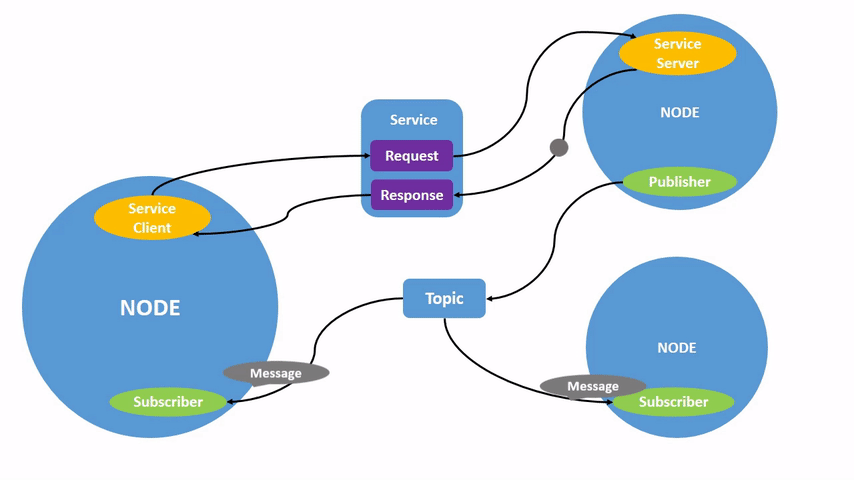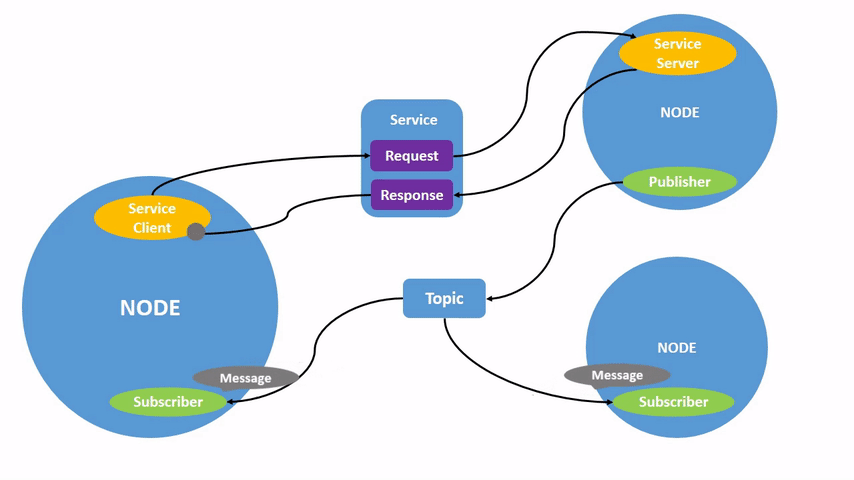
话题适合传输持续更新的消息。发布者向话题发送消息,订阅者接收消息;同一话题可以连接多个发布者和订阅者。下图分别展示单发布者/单订阅者以及多个发布者/订阅者的关系。
单个话题数据流:
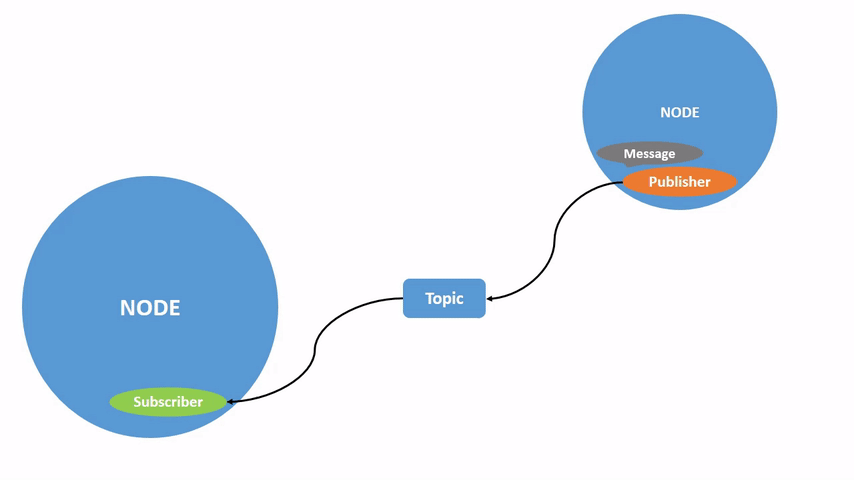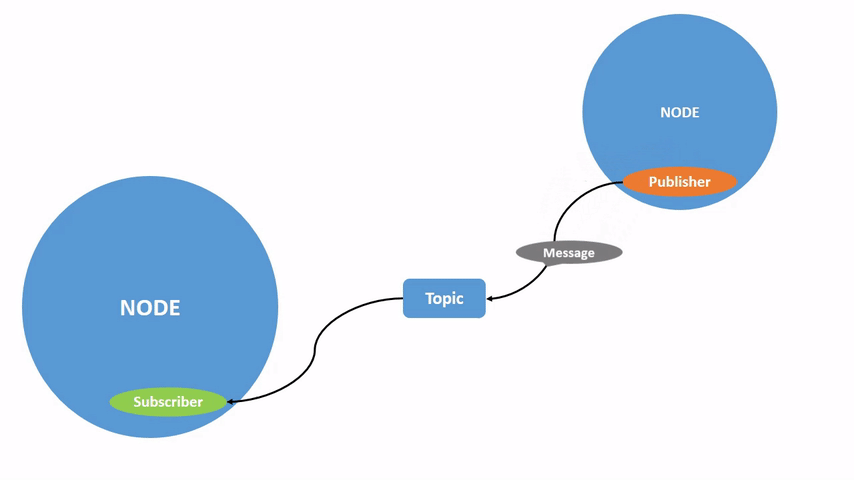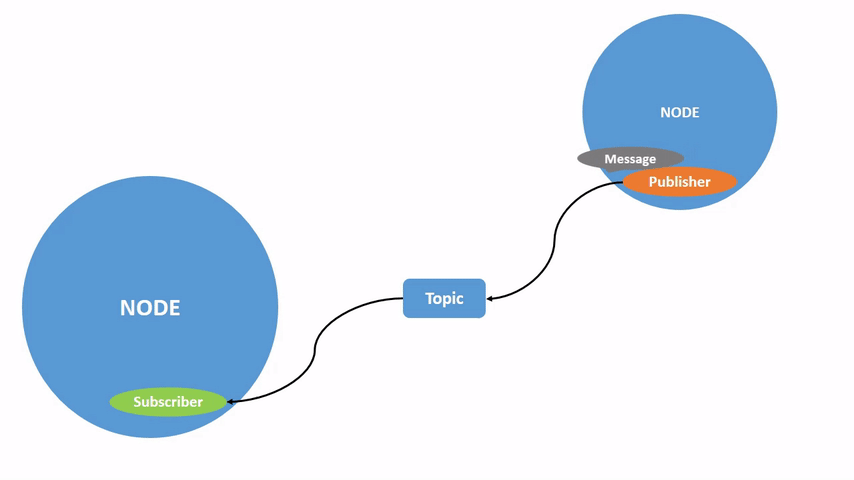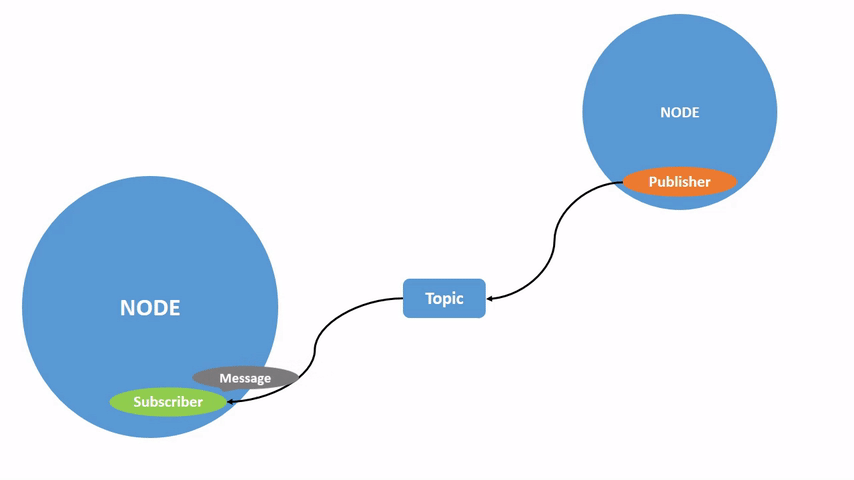 多个话题数据流:
服务(Services):请求与响应
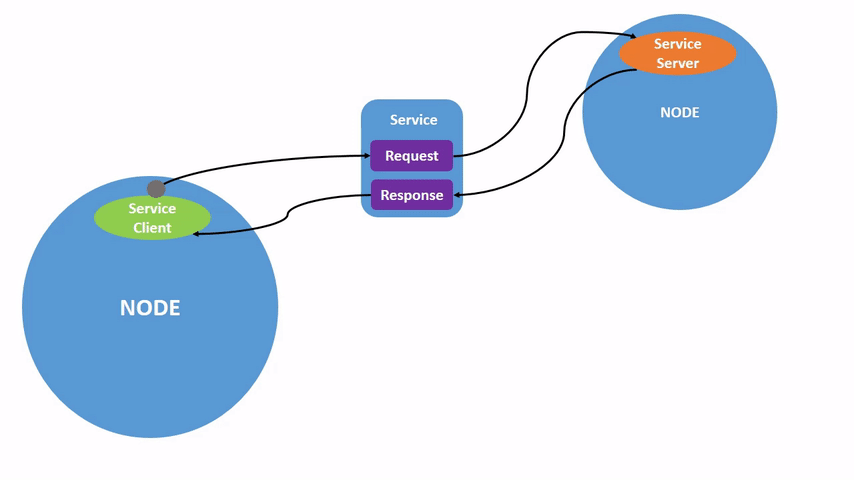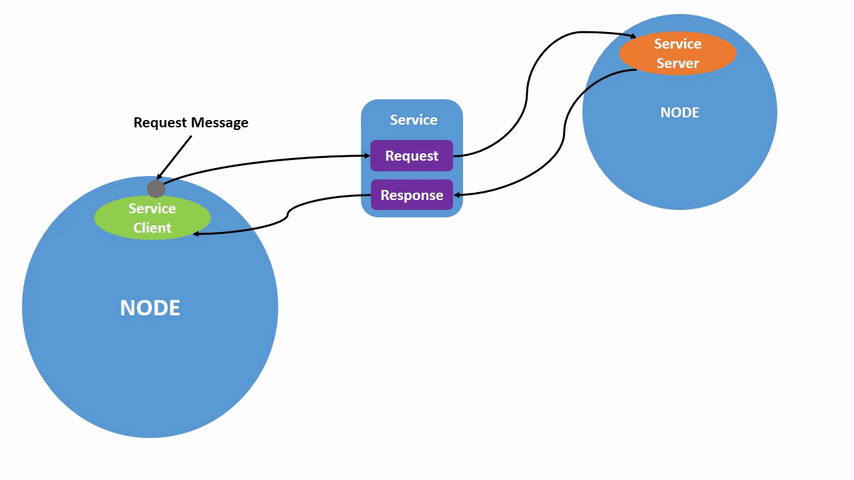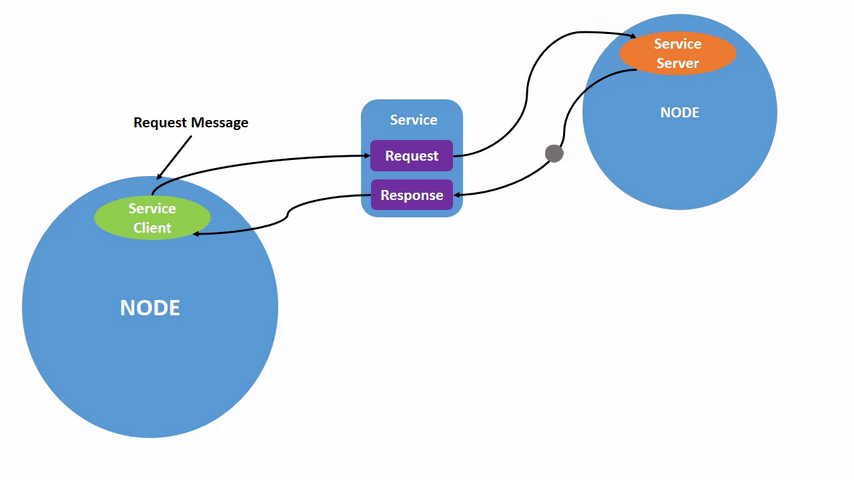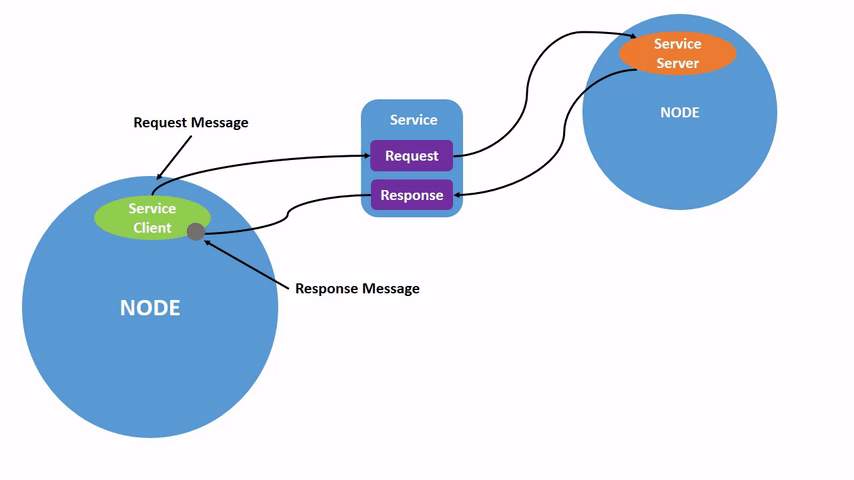
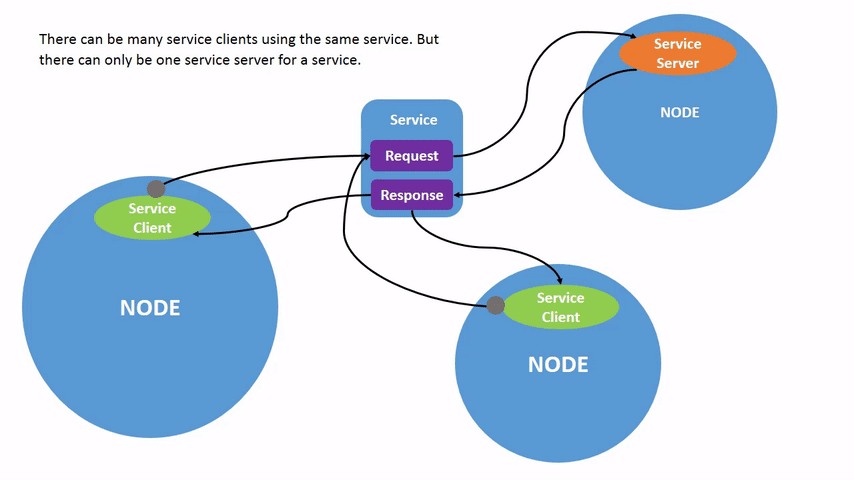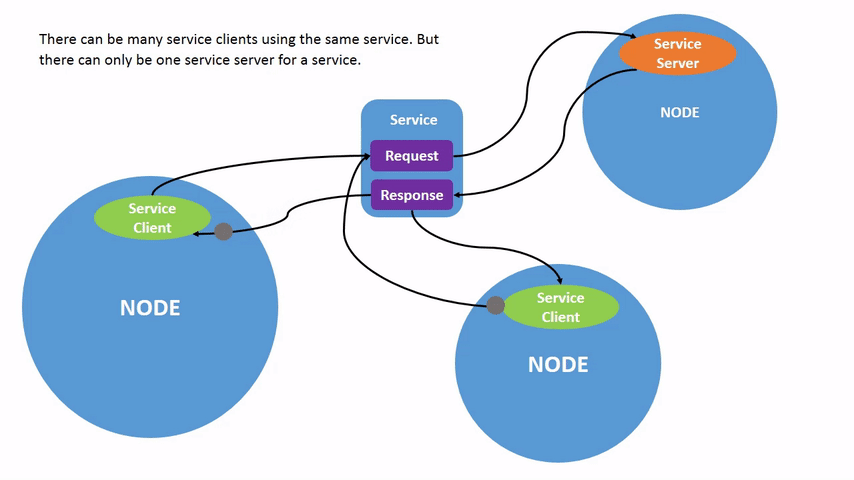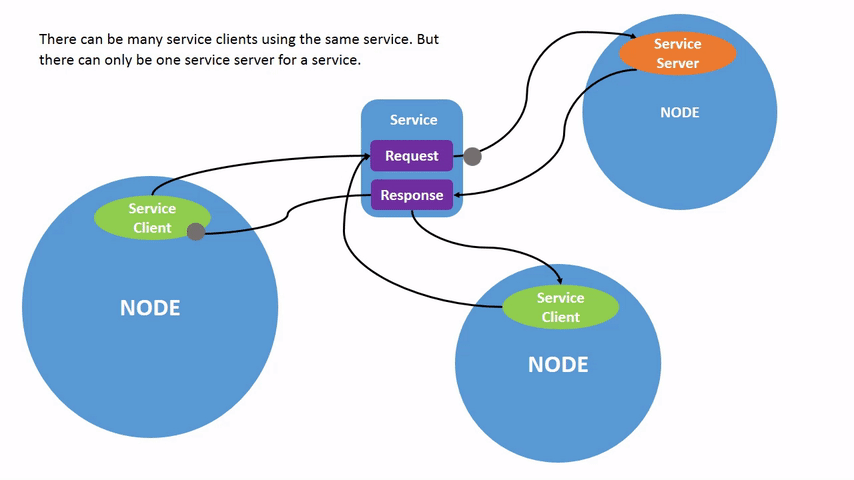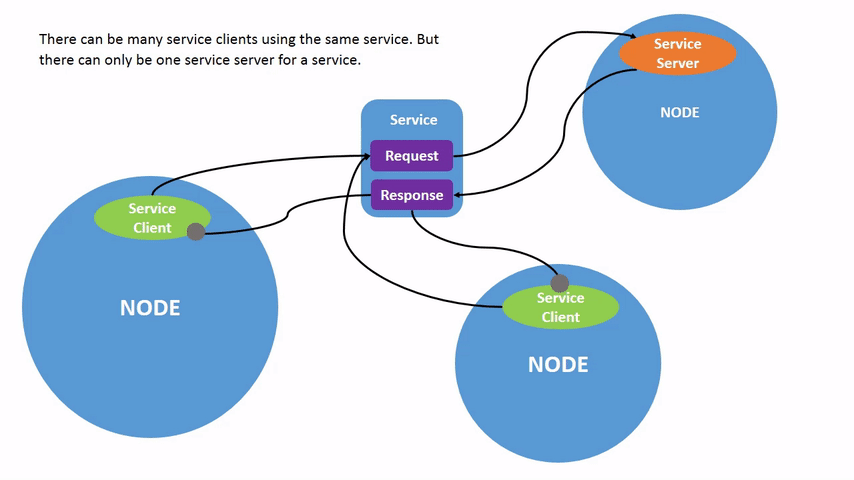
服务采用请求—响应模型:客户端主动发送请求,服务端处理后返回响应。它与话题持续传输数据流的使用方式不同;下面保留单客户端和多客户端的交互示意。
单个服务数据流:
 多个服务数据流:
动作(Actions):目标、反馈与结果
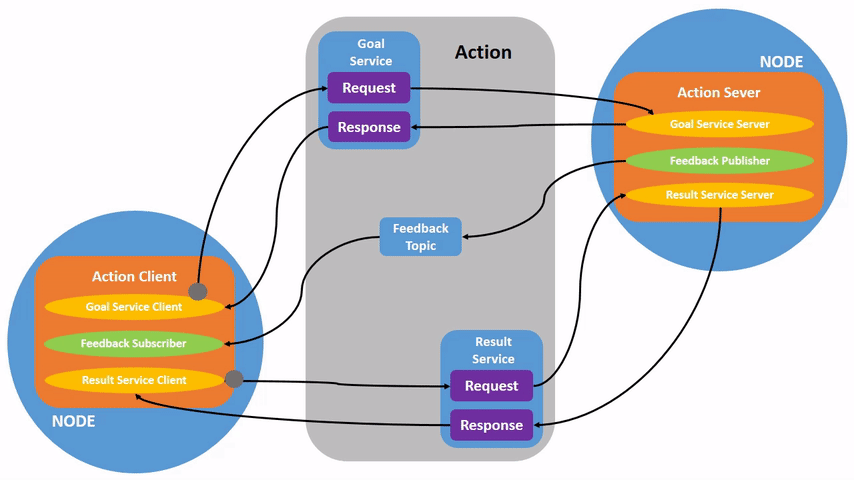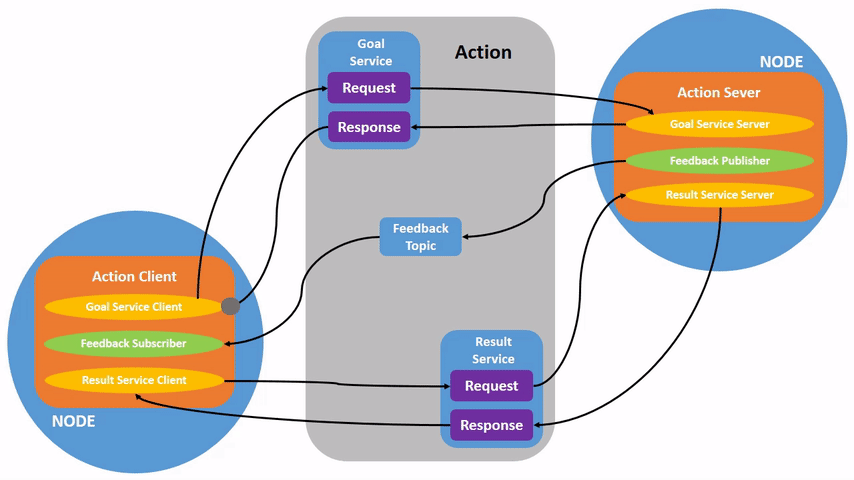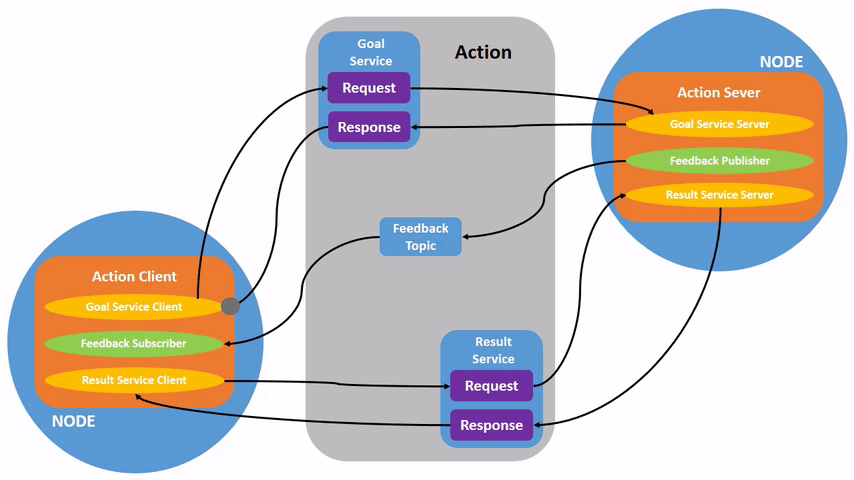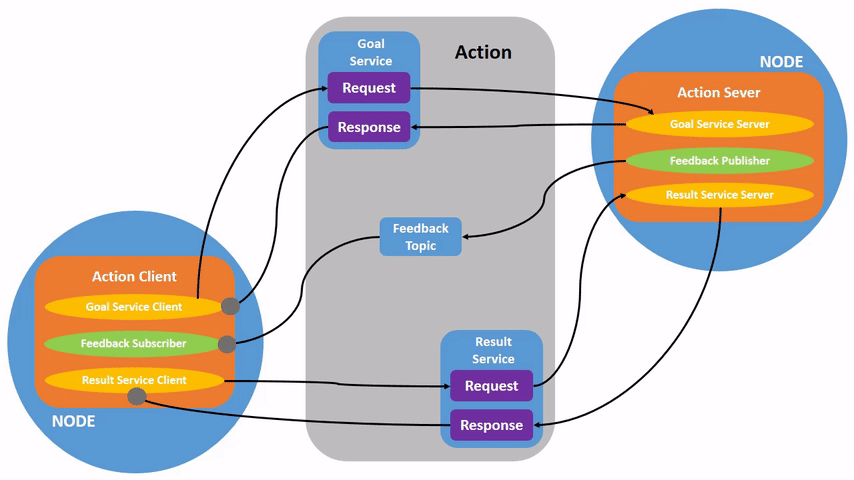
动作面向执行时间较长、需要反馈的任务。动作客户端发送目标,动作服务端在执行过程中提供反馈,并在任务结束时返回结果;动作机制还支持取消请求。与一次请求对应一个响应的服务相比,动作能够表达任务的执行过程。
动作数据流:
如何选择通信方式
- 持续发布、订阅数据流时,优先考虑话题。
- 需要按需发送请求并获得响应时,考虑服务。
- 任务持续较长时间,而且需要执行反馈或取消机制时,考虑动作。
这是一组帮助理解机制的选择原则,不是对所有机器人应用的固定架构要求。具体接口设计仍应结合任务语义。
延伸阅读
- ROS2 Middleware:继续了解 ROS 2 中间件相关资料。
- ROS2 DEMOS:查看站内整理的 ROS 2 示例资料。
官方参考
以下概念说明依据 ROS 2 Jazzy 官方教程;保留原文示意图与 PDF,不宣称对附件做过新增实机验证。
评论区